Bilan de la période — Unimakers Amiens
Du 21 octobre au 4 novembre 2026 (vacances de la Toussaint incluses) · Eurobot / CDR 2027
Sommaire
- Vue d’ensemble
- Robot principal (Paul, Gauthier)
- PAMI (Emrick, Martin, Samuel, Romain, Emma)
- Actionneurs (Brett, Baptiste)
- Éléments de jeu (Paul)
- Sponsors (Gauthier, Paul)
- Administratif et vie de l’association
1. Vue d’ensemble
| Chantier | Qui | État |
|---|---|---|
| Carte robot principal (JLCPCB) | Paul, Gauthier | JLC a validé le reel : commande des cartes imminente |
| Base roulante robot principal | Paul, Gauthier | Cartes de l’an dernier ressoudées pour faire rouler le robot cette semaine |
| PAMI | Emrick | Le PAMI roule depuis le 04/11 |
| Boîte de dimensions PAMI | Martin, Samuel, Romain | Version « dimensions minimum » faite |
| Actionneur pinces / ventouses | Brett, Baptiste | Premières modélisations, test des pompes |
| Cartons (éléments de jeu) | Paul | 13 cartons faits, côtés collés |
| Sponsors | Gauthier, Paul | +1 000 € Actemium / VINCI, CIT renouvelé, bilan annuel envoyé |
| Dossier DMVE | Paul | Terminé, reste à l’envoyer |
Journaux de bord de la période :
- Gauthier : 21/10 · 22/10 · 23/10 · 02/11 · 03/11 · 04/11
- Paul : 20/10 · 21/10 · 22/10 · 23/10 · 25/10 · 26/10 · 02/11 · 03/11 · 04/11
- Emrick : 19/10 · 20/10 · 21/10 · 23/10
- Brett : 23/10 · Baptiste : 23/10 · Martin : 23/10 · Samuel : 23/10 · Romain : 21/10 · Emma : 23/10
- Réunion : compte rendu du 21/10
Les entrées de Paul du 20/10 et d’Emrick du 19 et 20/10 ont été poussées après le récap précédent : elles sont reprises ici.
2. Robot principal
Carte électronique
- La carte du robot principal est terminée (réunion du 21/10). Paul a envoyé les fichiers Gerber à JLCPCB avec le mail de renouvellement du partenariat.
- 04/11 : JLC a répondu, la commande est prête (Paul, Gauthier).
Faire rouler le robot
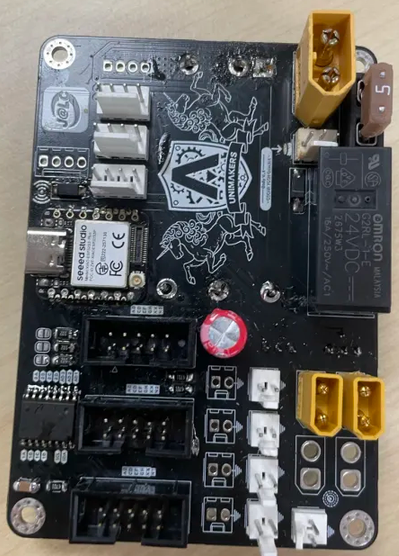
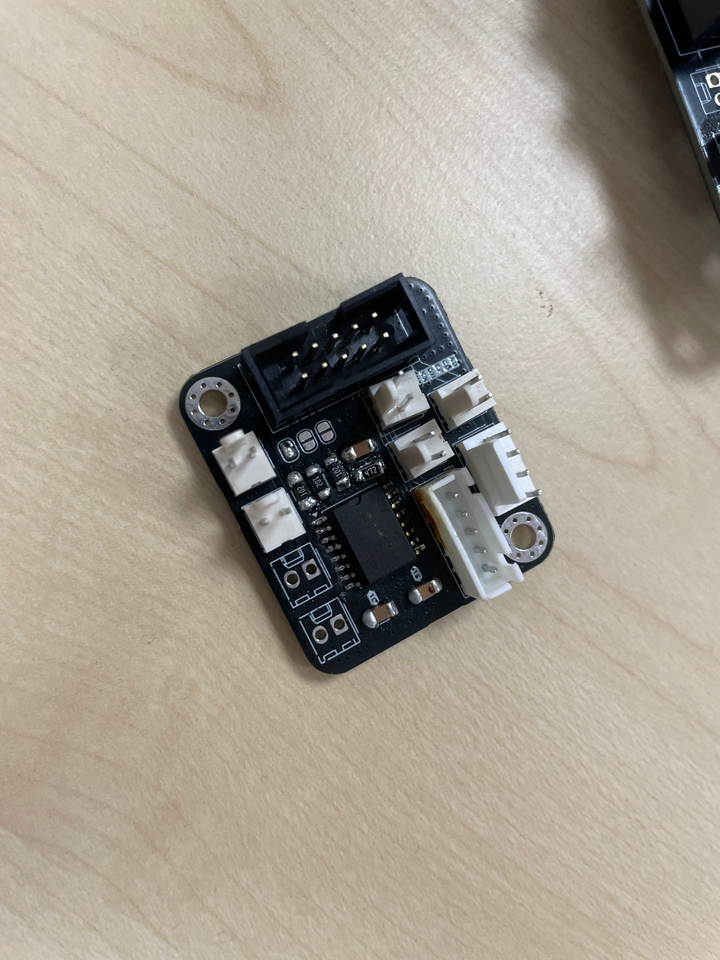
- En attendant la nouvelle carte, Paul a ressoudé la carte principale de l’an dernier et Gauthier a soudé la carte head. Gauthier peut ainsi avancer sur le code et faire bouger le robot cette semaine.
| Carte principale de l’an dernier (Paul) | Carte head (Gauthier) |
|---|---|
 |  |
3. PAMI
Firmware (Emrick : 21/10, 23/10)
- Firmware créé sous PlatformIO avec les bibliothèques servos, steppers et télémètre à ultrasons.
- Création d’un
config.hqui nomme toutes les pins de la carte : documentation des pins. - Servomoteur fonctionnel (va-et-vient de test).
- Avec Adrien Bracq : la cible de téléversement était mauvaise (
esp32-m1-devkit→seeed_xiao_esp32s3), et les numéros de pins ont été revérifiés (pins logiques ≠ ports physiques). - 23/10 : steppers non fonctionnels. Le problème semblait venir des pins STEP, et quand la config des steppers était active, même le servo ne marchait plus.
- 04/11 : le PAMI roule ! Le problème des steppers est donc réglé. Ce n’est pas encore dans le journal ni dans la documentation d’Emrick.
Documentation électronique (dépôt, 25-26/10)
- Emrick a ajouté la page Carte PAMI avec le schéma et le PCB KiCad intégrés, ainsi qu’une nomenclature en cours de rédaction.
Boîte de dimensions réglementaires (Martin, Samuel, Romain : 23/10)
- Boîte en carton découpée au laser aux dimensions minimum d’un PAMI selon le règlement CDR 2027, pour vérifier nos PAMI avant l’homologation.
- Reste à faire : la version dimensions maximum.

Prise en main de l’ESP32-S3 (Emma : 23/10)
- Tests de câblage sur breadboard autour de l’ESP32-S3-WROOM-1 et compilation d’un code de test sous PlatformIO.
4. Actionneurs
Pinces (Brett : 23/10)
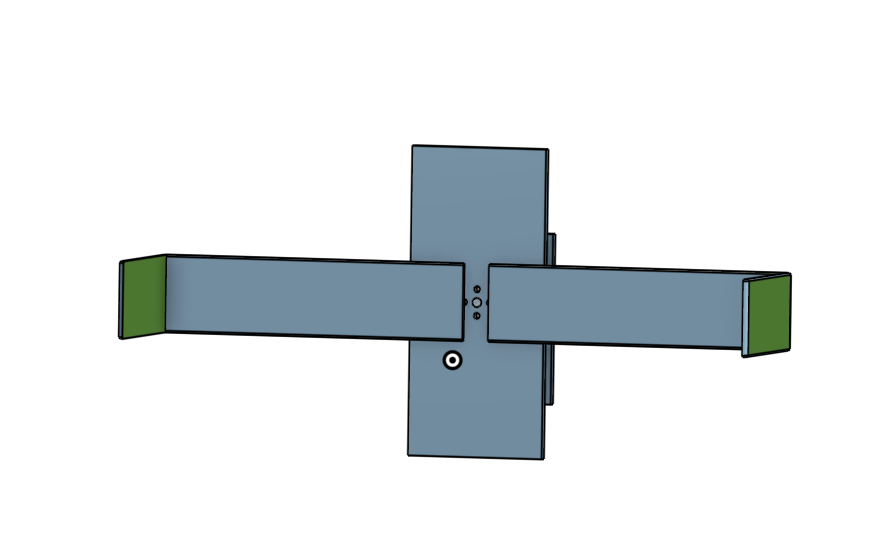
- Principe retenu : reprendre la courroie de l’an dernier (2 steppers) pour régler la hauteur, avec une plaque rotative sur servo qui porte 3 pinces.
- Premières pièces modélisées : plateforme et pinces. Pinces en PLA avec une partie en TPU pour le grip.
- Prochaine étape : choisir la courroie.
Ventouses / pompes (Brett, Baptiste : 23/10)
- Test des pompes pour un actionneur à ventouses : une prise d’un coup sec fonctionne bien, une approche lente beaucoup moins.
- Baptiste conçoit le système de montée/descente de l’actionneur. Prochains tests : sur le robot mini Otto et sur un support à 3 pompes.
5. Éléments de jeu
Cartons (Paul : 20/10, 04/11)
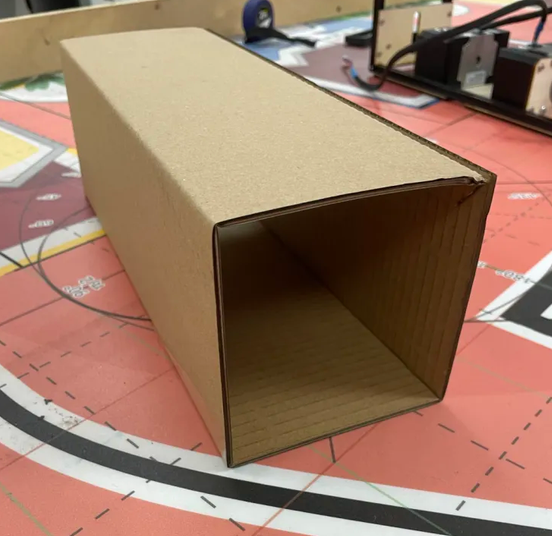
- 13 cartons fabriqués aux bonnes dimensions (± 1 mm) : patrons découpés au laser, entailles tous les 107 mm, pliage puis collage.
- 04/11 : côtés collés. Il reste à en finir 3 dans un premier temps, puis 18 autres pour pouvoir tester deux robots en même temps.
6. Sponsors
| Sponsor | Où on en est |
|---|---|
| JLCPCB | Articles, photos et post Insta envoyés (21/10). JLC a ensuite demandé une vidéo promo : réalisée par Gauthier (23/10), retravaillée par Paul et envoyée (02/11). Reel validé le 04/11. |
| Actemium / VINCI | Proposition de 1 000 € (22/10). Paul a rédigé une convention de partenariat, envoyée avec le RIB (23/10). Ils attendent la liste de ce dont on a besoin. |
| CIT Dessaint | Renouvellement accepté : 15 % de réduction contre le logo sur nos vêtements (04/11). |
| RS, Gotronic | Mail de remerciement et de renouvellement envoyé avec le bilan annuel (03/11). En attente. |
| Crédit Agricole | Demande de subvention de 2 000 € envoyée (02/11). Réponse : la demande est à faire en 2027. |
| PCBWay | Ils proposent un don financier. Mail en suspens : on attend d’avoir réglé JLC (qui garde l’exclusivité des PCB) pour leur proposer un autre projet (projet étudiant, Repair-Space). |
| Aisler | Contacté, pas de réponse. Les autres sponsors contactés ont refusé. |
Questions de JLCPCB (04/11)
- Est-ce qu’on met leur logo sur le robot ?
- Est-ce qu’on prévoit des t-shirts ?
- Ils demandent à être mis en contact avec Adrien Bracq.
Documents
- Bilan annuel UniMakers (PDF), envoyé aux sponsors le 03/11
- Dossier sponsor en anglais (PDF)
7. Administratif et vie de l’association
Dossier DMVE (Paul)
- Budget : 3 500 € demandés, 3 000 € attendus (2 500 € obtenus l’an dernier).
- Rapport d’activité et dossier de demande terminés le 04/11 (photos, page de garde, sommaire). Reste à l’envoyer, après relecture par Adrien Bracq comme décidé en réunion.
Tâches du directoire (02/11)
Paul et Gauthier ont fixé les dernières tâches de gestion de l’association :
| Priorité | Tâche | État au 04/11 |
|---|---|---|
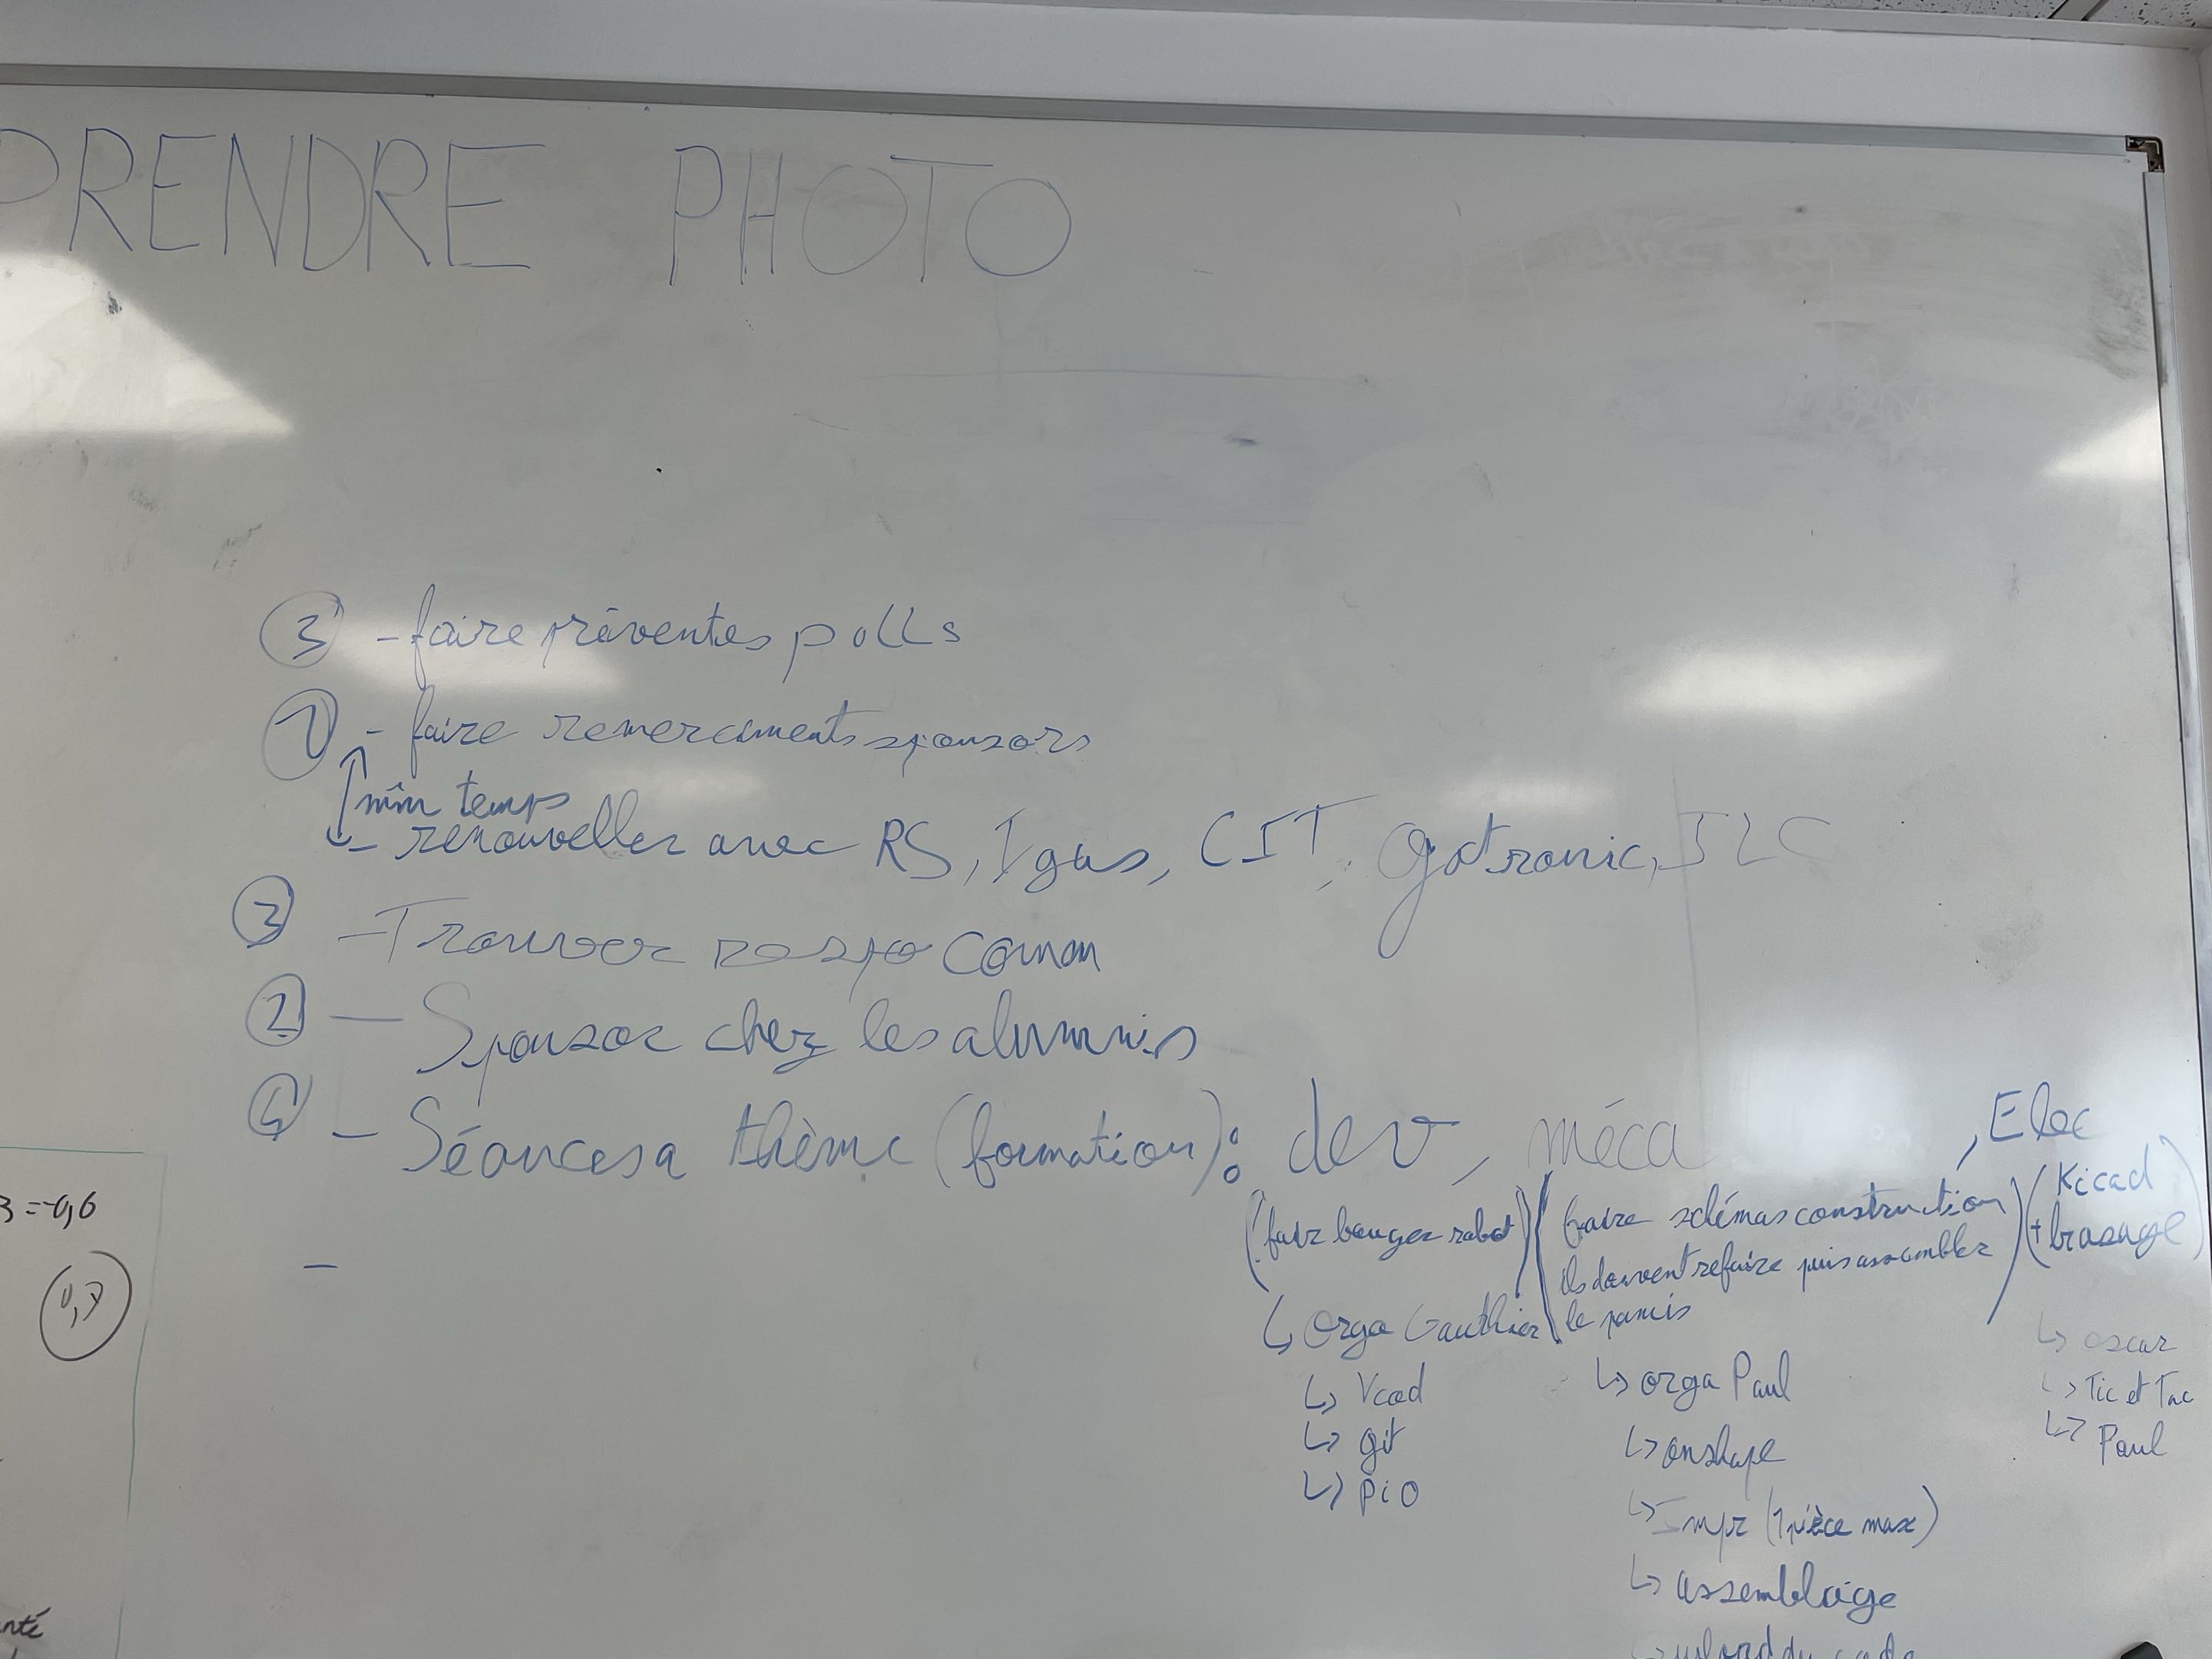
| 1 | Remercier les sponsors et renouveler avec RS, igus, CIT, Gotronic, JLC | Fait pour RS, CIT, Gotronic, JLC. igus sera traité séparément, plus tard |
| 2 | Démarcher des sponsors chez les alumni | — |
| 3 | Préventes des pulls | Présentation à faire |
| 3 | Trouver un ou une responsable communication | Mail envoyé par Paul (03/11) |
| 4 | Séances à thème pour les I1 : dev (Gauthier : VS Code, Git, PlatformIO), méca (Paul : Onshape, impression, assemblage), élec (KiCad, brasage) | À organiser |
Réunion du 21/10 (compte rendu)
- Promouvoir les projets Unimakers en dehors de la CDR (JPO, SPO) pour attirer des sponsors et des étudiants.
- Mieux intégrer les I1 : séances à thème, événements hors travail (impression 3D, soudure), atelier « Programmez votre robot » quand un robot sera fini. Gauthier propose aussi une séance obligatoire par semaine.
- Ne pas démonter les robots trop tôt, pour qu’ils servent de modèles les années suivantes.
- Groupe Instagram créé : publier les annonces sur les deux groupes.
Organisation
- Planning du Robotlab (Emrick, 20/10) : modèle Excel rempli chaque semaine avec les créneaux où des membres actifs sont présents pour accueillir les étudiants.
- Excel des équipes sur Teams (Gauthier, 21/10).
Développement durable et RSE (Emrick, 21/10)
Trois pistes sont ressorties de la réunion DD&RS :
- Événements de ressourcerie en tandem avec l’association bien-être et santé (Repair-Space).
- Atelier créatif (impression 3D, découpe laser) sur le thème de la biodiversité.
- Financement partiel possible d’un projet de mobilité durable pour les déplacements à la CDR, à condition de montrer un vrai gain en émissions de GES et en coût.
Repair-Space (Romain, Gauthier : 21/10)
- Enceinte Harman Kardon Go+Play qui grésillait : la cause est un pas de vis cassé sur un haut-parleur des basses. Il reste à imprimer et coller un nouveau pas de vis pour que l’enceinte soit de nouveau étanche.