2026-10-09 : Conception de l’actionneur version final avant la modélisation:
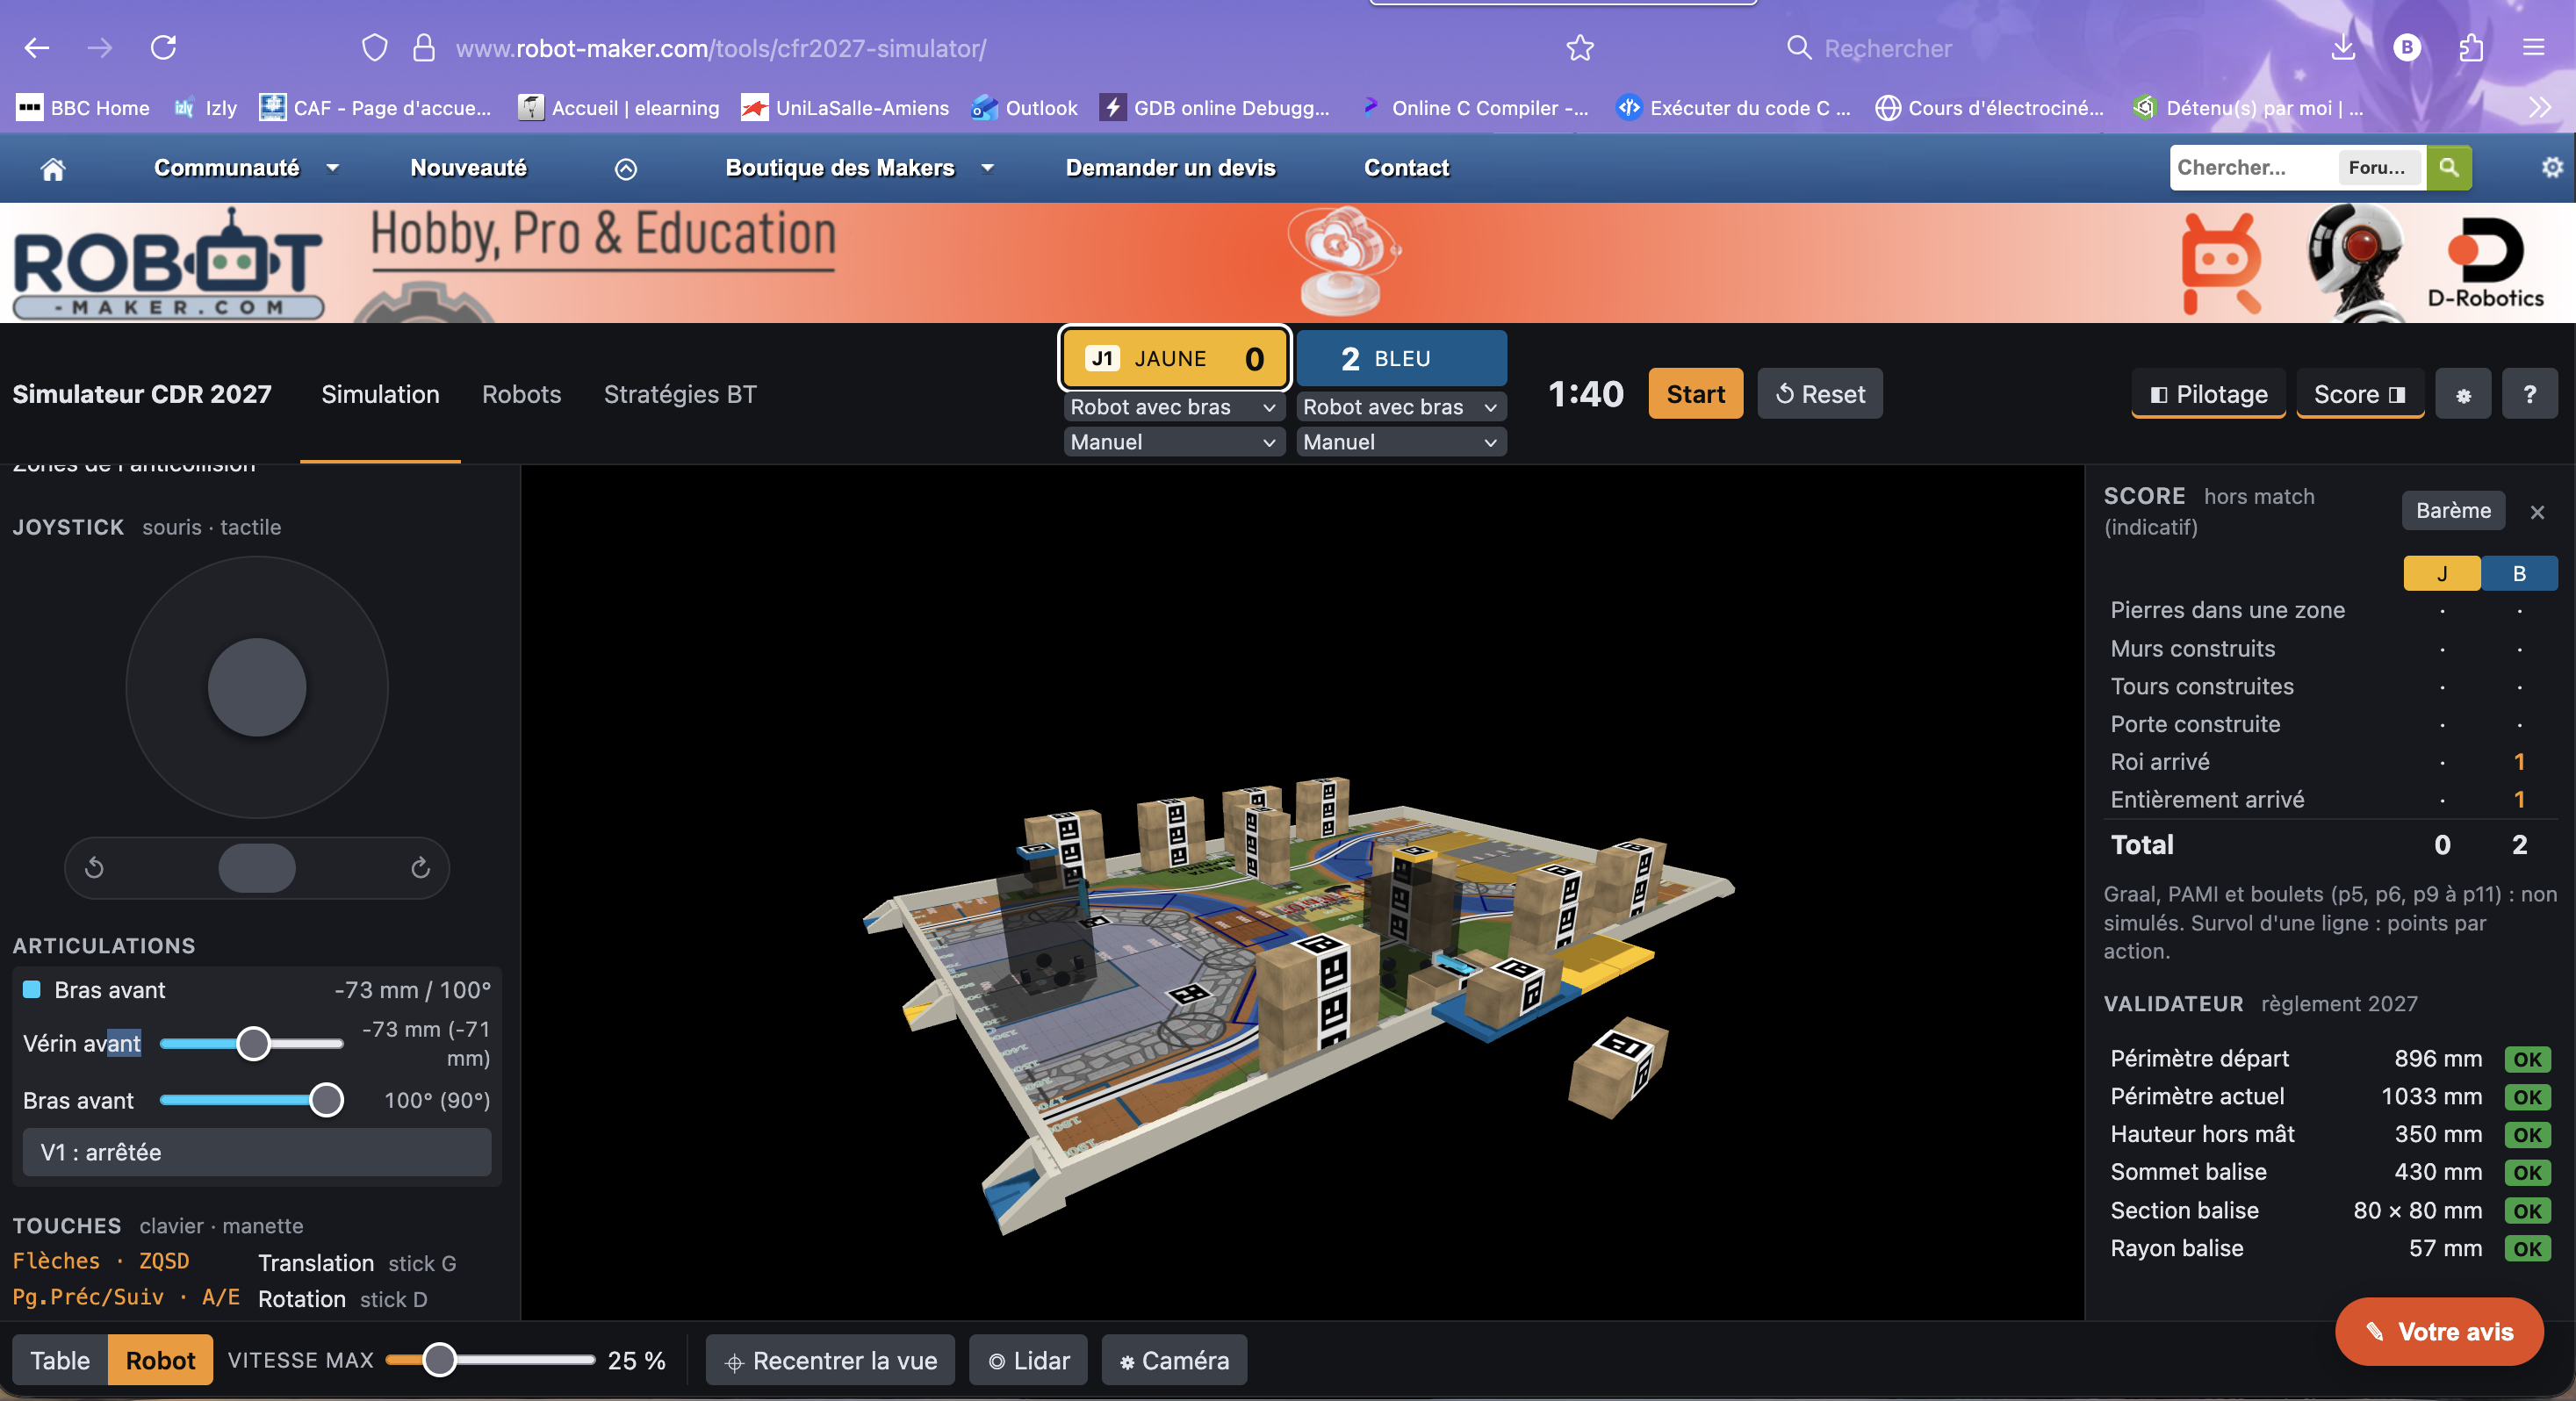
a séance a débuté par une analyse de l’environnement de jeu de l’édition 2027. ⚬ Nous avons utilisé un simulateur 3D en ligne (visible dans le fichier Capture d’écran 2026-10-09 à 09.47.34.png) pour visualiser la table, les zones de départ et l’agencement des éléments de jeu.
⚬ Afin de bien cibler nos actions et d’éviter les erreurs, nous avons réétudié le règlement officiel “Eurobot2027_Rules_FR.pdf” (comme le montre le fichier Capture d’écran 2026-10-09 à 09.52.19.png). Nous nous sommes concentrés particulièrement sur la figure 6 détaillant le plan de construction du château avec les blocs.
- Idéation et conception de l’actionneur
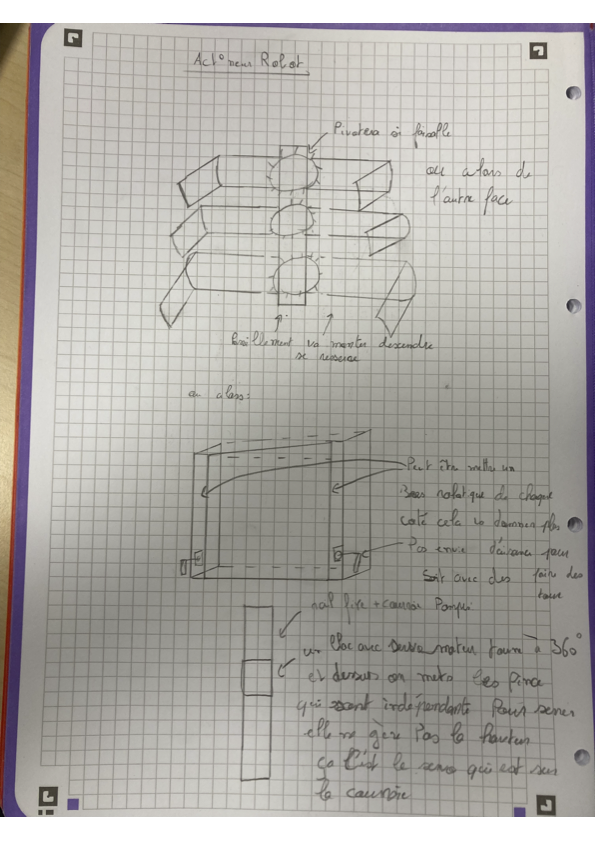
Pour répondre aux défis imposés par le terrain, la deuxième partie de la séance a été consacrée au brainstorming sur le système mécanique du robot. Plusieurs concepts ont été dessinés et documentés sous le titre “Actionneur Robot”. Voici les trois idées principales qui ont émergé : ⚬ Concept A (Mécanisme central) : Un système de préhension capable de se resserrer pour attraper les objets, de monter et descendre, avec l’idée d’ajouter un pivot (“pivotera si faisable”) ou d’agir depuis “l’autre face”. ⚬ Concept B (Bras latéraux) : Une structure en forme de boîte proposant d’intégrer un bras robotique de chaque côté. Cette configuration aurait pour but de donner davantage d’aisance au robot pour effectuer des rotations. ⚬ Concept C (Rail et courroie - Piste privilégiée) : L’utilisation d’un rail fixe couplé à une courroie. Le concept repose sur un bloc équipé d’un servomoteur capable de tourner à 360°, sur lequel reposent des pinces indépendantes. L’avantage de ce système est de séparer les efforts : les pinces gèrent uniquement le serrage, tandis que la hauteur n’est pas gérée par les pinces mais par un système sur la courroie.
- Choix des composants et motorisation de l’actionneur Pour donner vie à notre concept de préhension sur rail (Concept C), nous avons défini la nomenclature des moteurs nécessaires. Il nous faudra au total 6 moteurs, avec des rôles bien distincts pour séparer les efforts : ⚬ Élévation (2 moteurs pas à pas) : Nous utiliserons deux moteurs pas à pas dont le rôle exclusif sera de faire monter et descendre le système via la poulie et la courroie sur le rail fixe. ⚬ Rotation et Préhension (4 servomoteurs) : Ces moteurs seront embarqués sur le bloc mobile et serviront à manipuler les objets : ⚬ Faire pivoter le bloc pour orienter les pièces. ⚬ Serrer les pinces pour attraper les éléments de jeu de façon indépendante. Bilan de la séance : Nous avons une vision claire des objectifs (manipulation et empilage pour le château) et nous avons posé des bases mécaniques solides pour l’actionneur. La prochaine étape sera de commencer à modéliser ce système pour intégrer les 6 moteurs.
CVRA : github.com/cvra | cvra.ch ⚬ Les Karibous : github.com/LesKaribous | leskaribous.fr ⚬ RCVA : rcva.fr | rcva.fr/cours-asservissement/ ⚬ PM-Robotix : pm-robotix.eu ⚬ MiAM Robotique : github.com/matthieuvigne/MiAM_eurobot2018 | miam-robotique.fr/edition-2018 ⚬ VRAC Team (Ressources globales) : github.com/VRAC-team/la-maxi-liste-ressources-eurobot