Bilan de la semaine — Unimakers Amiens
Semaine du 7 au 13 octobre 2026 · Eurobot / CDR 2027
Sommaire
- Vue d’ensemble de la semaine
- PAMI : stratégie, cahier des charges, documentation (Ajazz, Emrick, Romain)
- Actionneur du robot principal (Baptiste, Brett)
- Logiciel et firmware (Emma, Gauthier)
- Carte électronique (Paul)
- Éléments de jeu (Martin)
-
Vie de l’association
1. Vue d’ensemble
| Chantier | Qui | État |
|---|---|---|
| Stratégie et tests PAMI | Ajazz, Emrick, Romain | Stratégie définie, cahier des charges en ébauche |
| Actionneur robot principal | Baptiste, Brett | Concept choisi, V1 cadrée, modélisation à venir |
| Architecture logicielle et batterie de tests | Emma | Plan en 6 étapes, tests prêts à être remplis |
| Firmware robot principal | Gauthier | Config modulable, classes actionneurs, I2C validée |
| Carte électronique | Paul | Carte refaite, routage propre, vérification en attente |
| Éléments de jeu | Martin | Cartons de carrière préparés (entrée du 25/09) |
| Organisation / atelier | Emrick | Doc PAMI en ligne, Gridfinity, portes ouvertes |
2. PAMI
Ajazz
- Définition des objectifs et modalités de test des PAMI
- Croquis de l’apparence des PAMI
- Stratégie : PAMI gardes (défendent les douves) + PAMI chevaliers (attaquent le château)
- Déplacement en métrique d’abord (distance / angle), puis en coordonnées (absolues / relatives)
- Rappel : laisser une zone libre pour l’autocollant
Emrick (brainstorm du 09/10 avec les I2 de l’équipe PAMI)
Deux types de PAMI
| Type | Rôle | Particularités |
|---|---|---|
| Gardes | Se placent dans chacune des 3 douves, bloquent l’accès et « attaquent » les PAMI adverses | Position fixe, système de tir axé sur la portée |
| Chevaliers | Chacun a une douve adverse à rejoindre en 15 s | Pathfinding et évitement plus poussés, tir en cloche (murailles devant) |
- Logique « gagnant-gagnant » : soit on marque des points d’attaque, soit l’adversaire ne marque pas de points douves.
- Catapulte / baliste prévue sur tous les PAMI, avec un système adapté au type. Ébauche de cahier des charges
| Critère | Attendu |
|---|---|
| Ligne droite | déviation < 1° |
| Rotation | déviation < 1° |
| Actionneur d’attaque | pas d’impact, trace ou déchirure sur la boîte, incapable de déplacer un PAMI |
| Boulets | 70 % dans la cour adverse |
Romain
- Compte rendu du même brainstorm (présidé par Emrick, avec Ajazz et Samuel Simao)
- Tests prévus : ligne droite et rotation à 0° d’erreur, actionneur de contact d’abord sur cartons, puis sur PAMI une fois sans impact sur la boîte
- Unités métriques, coordonnées relatives puis absolues, zone d’autocollant à garder
3. Actionneur du robot principal
Baptiste
- Réalisation du schéma de l’actionneur
- Matériel : 1 servomoteur, 2 pompes, 1 moteur pas à pas, 1 courroie
- Idée : prendre 3 cartons d’un coup avec les pompes, puis tourner le support des pompes selon la construction à réaliser
Brett, séance du 09/10 (conception)
- Étude du simulateur 3D de la table et du règlement Eurobot 2027 (figure 6 : plan du château)
- Trois concepts :
- A : préhension centrale qui se resserre, monte, descend, avec pivot éventuel
- B : bras latéraux de chaque côté, pour faciliter les rotations
- C (retenu) : rail fixe + courroie, bloc avec servo 360° et pinces indépendantes ; les pinces serrent, la courroie gère la hauteur
- Nomenclature de l’époque : 6 moteurs (2 pas à pas pour l’élévation, 4 servos pour rotation et pinces)
Brett, périmètre V1 (entrée du jour)
- Objectif : construire les murs (3 pierres à plat) et poser les 2 pierres verticales de la porte. La 3e pierre de la porte est hors scope.
- Architecture : 1 seul axe vertical (NEMA17 + driver TMC2209), pas de bras articulé, le châssis gère le XY
- Positions codées en dur : niveaux de mur ~110 / 220 / 330 mm, porte ~160 mm
- Pince : serrage latéral sur les grandes faces (320×110 mm), servo FS5115M + double crémaillère (ouverture symétrique sans code de synchronisation), guidage nécessaire
- Pose : descente, contact, ouverture latérale, remontée dégagée
- Risque identifié : pierre de porte haute (320 mm) sur base étroite (110×110 mm), qui peut basculer. Piste : guide passif au sol ou guidage vertical sans jeu.
- Règlement : hauteurs ≤ 330 mm, sous la limite de 350 mm. Gabarit robot largement suffisant.
4. Logiciel et firmware
Emma (entrée du 09/10)
- Code multi-fichier, 1 fichier par actionneur, géré par un système booléen, pour rester modulaire
- Plan en 6 étapes : mobilité → LiDAR → tirettes → actionneurs → switchs → écran (si le temps le permet)
- Attention : aucun moyen de tester pour l’instant
- Batterie de tests : 40 essais par valeur, table de 3 m × 2 m
- Rouler droit : 10 cm, 20 cm, 50 cm, 1 m et plus
- Tourner : 10°, 50°, 100°, 180°, 360°
- Serpentin, puis simulation de match
- Relatif puis absolu
- Tableau de relevé prêt (marge d’erreur par essai), encore vide
Gauthier
07/10
- Rappel : software (haut niveau, sur OS) vs firmware (bas niveau, sur microcontrôleur)
- Mise en place de
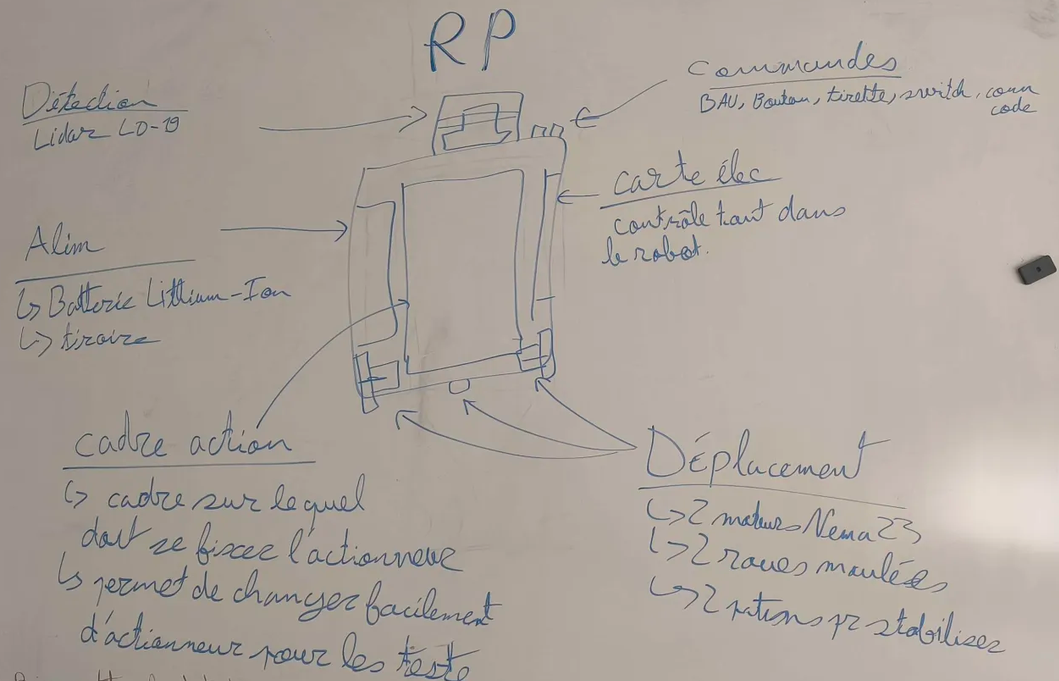
config.h, configuration modulable pour que tous les actionneurs soient transférables - Contenu : 6 drivers TMC2209, alimentation servos, I2C, écran TFT SPI, entrées (tirette, bouton, 3 switchs), LiDAR LD06
- Liste des I1 arrivés mercredi soir, pense-bête : Kalman, sensor fusion 09/10
- Notes actionneurs : 4 steppers, 24 servos/pompes sur 3 lignes de 8, un seul code actionneur pour tous les types
- Notes SPI (SCK, SDI, SDO, CS), flash/RAM/PSRAM, choix d’un module ESP32-S3 plutôt que le composant seul
- À faire : passer de 3 PCF8574 à 2 PCA9685 12/10
- Passage PCF8574 → PCA9685 (2 × 16 canaux = 32 connecteurs),
~OEpartagée,static_assertsur les adresses I2C - Ajout de la classe actionneur (stepper, servo, pompe), du timer de match (
MATCH_DURATIONen ms) et de checks de config steppers - Scan I2C et README du firmware
- Test réussi : I2C fonctionnelle, adresses des PCA reconnues
- À tester : 6 steppers sur breadboard, 2 PCA, un servo, une pompe
- Nouveaux I1 : Jean Mouly, Enzo Maaz
5. Carte électronique
Paul
- Refonte complète de la carte, avec correction de ses erreurs précédentes
- Composants alignés sur la grille, zones plutôt que pistes en zigzag, majorité sur la couche rouge
- Pins réordonnées pour supprimer les croisements ; écran, SDA/SCL, tirette, bouton et Enable reliés
- Pas encore validée avec Alban
- Points peu satisfaisants : contour du Enable, détour de SDA/SCL
- Erreurs corrigées :
- PCF remplacé par PCA (la latence du PCF fait saccader les servos)
- Pins RX/TX du LiDAR déplacées (les pins par défaut posaient problème) ; un switch retiré pour ajouter la pin OE
- Apprentissages :
- Sur le devkit, les pins 27 à 35 servent à la PSRAM / flash quad SPI mais ne sont pas reliées aux broches externes
- Un module ESP contient la puce, des composants de base, une antenne et un blindage
- Vias en 0,7 / 0,4
- Dossier sponsor : titre ajouté, contenu à venir
6. Éléments de jeu
Martin (entrée du 25/09)
- Préparation des cartons de la carrière de pierre
- Ajustement des mesures (mieux, reste à améliorer) : le côté de fermeture a 5 mm de jeu
7. Vie de l’association
- Réunion (07/10) sur l’organisation des équipes, l’intégration progressive des 1res années et les sponsors
- Documentation PAMI v1.0 en ligne pour les premières années (détail des composants encore manquant)
- Gridfinity : bases imprimées pour la servante, prochaine étape = slots pour les outils
- Robotlab rangé pour la soirée portes ouvertes
- Nouveaux I1 : Jean Mouly, Enzo Maaz, plus la liste des arrivants du mercredi soir
résumer des fonctionalité du robot