2026-10-23 : actionneur début modélisation :
J’ai repensé le mécanisme pour ajuster la hauteur des pinces : je compte reprendre le dispositif de l’année dernière avec une courroie, en vérifiant si elle peut soulever les trois pinces. Si je conserve cette idée, j’installerai une courroie tendue entraînée par deux moteurs pas à pas via deux engrenages, afin de gérer la hauteur et de permettre la création d’une porte ou d’une tour. La tour pourrait être réalisable avec la courroie — à tester — mais j’essaierai de fixer une plaque portant un système de rotation des pinces : une première plaque en bois ou en acrylique accueillera un servomoteur, qui fera pivoter une seconde plaque fixée sur lui, laquelle contiendra les trois pinces. Les pinces pourront ainsi ajuster la longueur de prise pour saisir les boîtes.
Pour commencer il faut Déterminer quel courroie j’utilise.
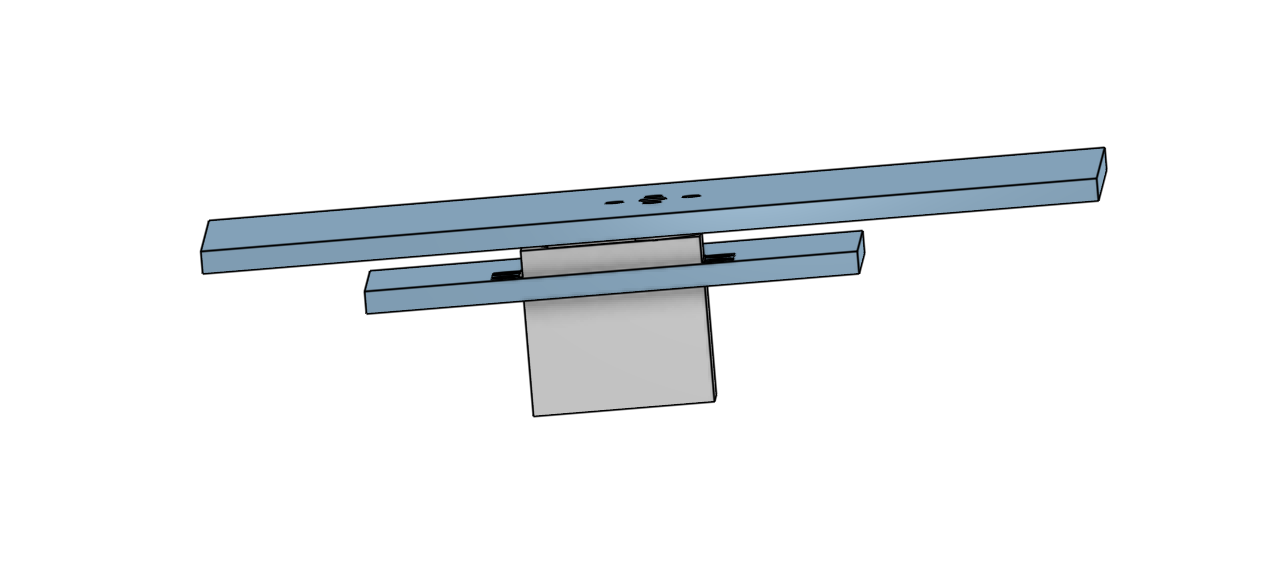
j’ai commencer la base pour poser les pinces voici la platforne N°1 :
Ensuite j’ai commencer a faire les pinces ainsi que le système qui permet de les refermé. 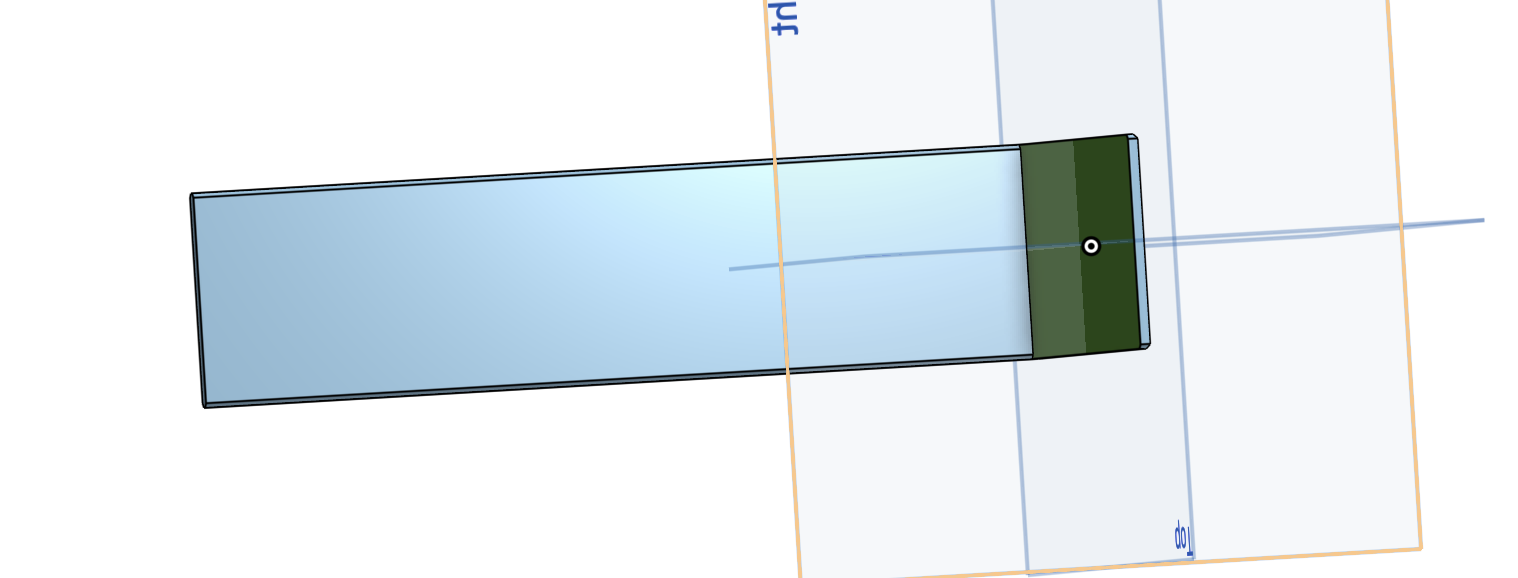
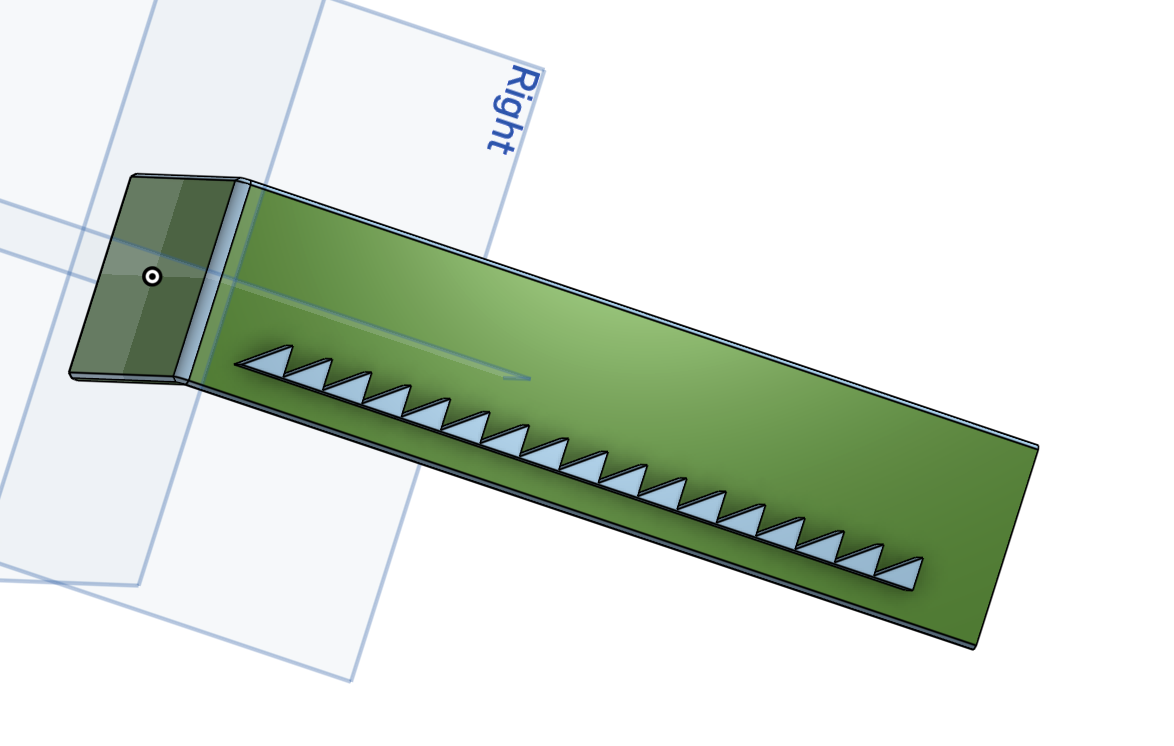 Les pinces seront imprimer en grande parti en PLA mais il y aura une partie imprimer en TPU pour avoir du grip. je ne sais pas si c’est une pièce qui ce mettra dessus comme un gant ou si j’imprimerais les deux matériaux ensemble.
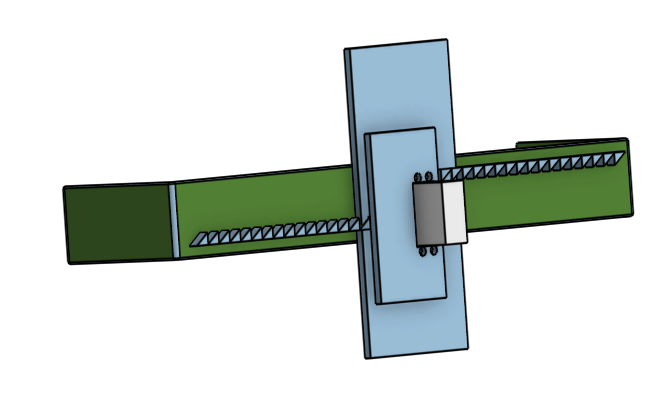
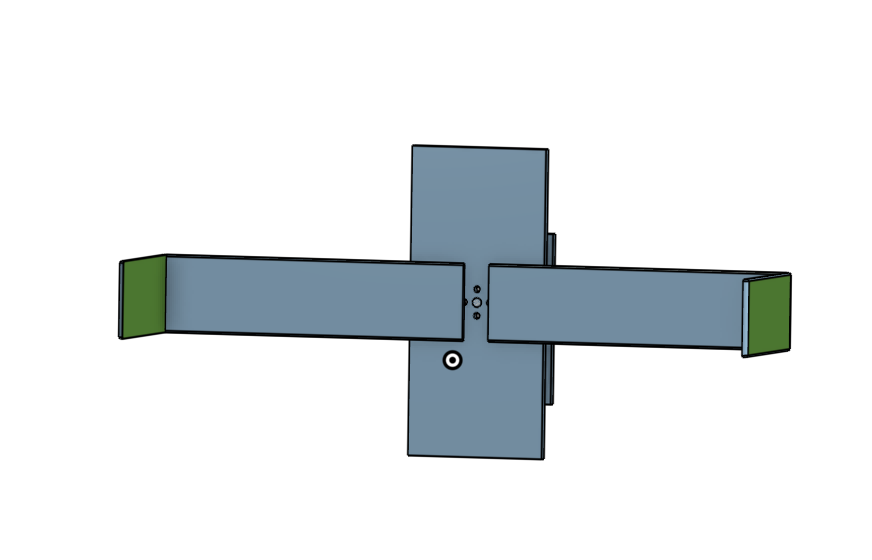 Voici le concept de l’actionneur : il manque encore 2 pinces et beaucoup de choses comme le système de serrage, c’est-à-dire l’engrenage avec le servomoteur qui va décider de serrer ou relâcher.
On a fait un test avec les pompes pour envisager de faire un actionneur avec des pompes, voici deux vidéo :
Ce qu’on a remarqué, c’est qu’aller doucement pour essayer de prendre les boîtes ne fonctionne pas trop ; par contre, si on y va d’un coup sec, les boîtes se prennent plutôt bien.