Journal des PAMI
Journal de bord des PAMI. Chaque log ci-dessous ouvre une page qui détaille le sujet.
21 logs · dernière entrée le 1er octobre 2026
- CapteursCapteurs ToF à 35° gênés par un pilierLes capteurs ToF orientés à 35° semblent frôler un pilier du châssis, ce qui fausse la détection et bloque les tests d'évitement.
-
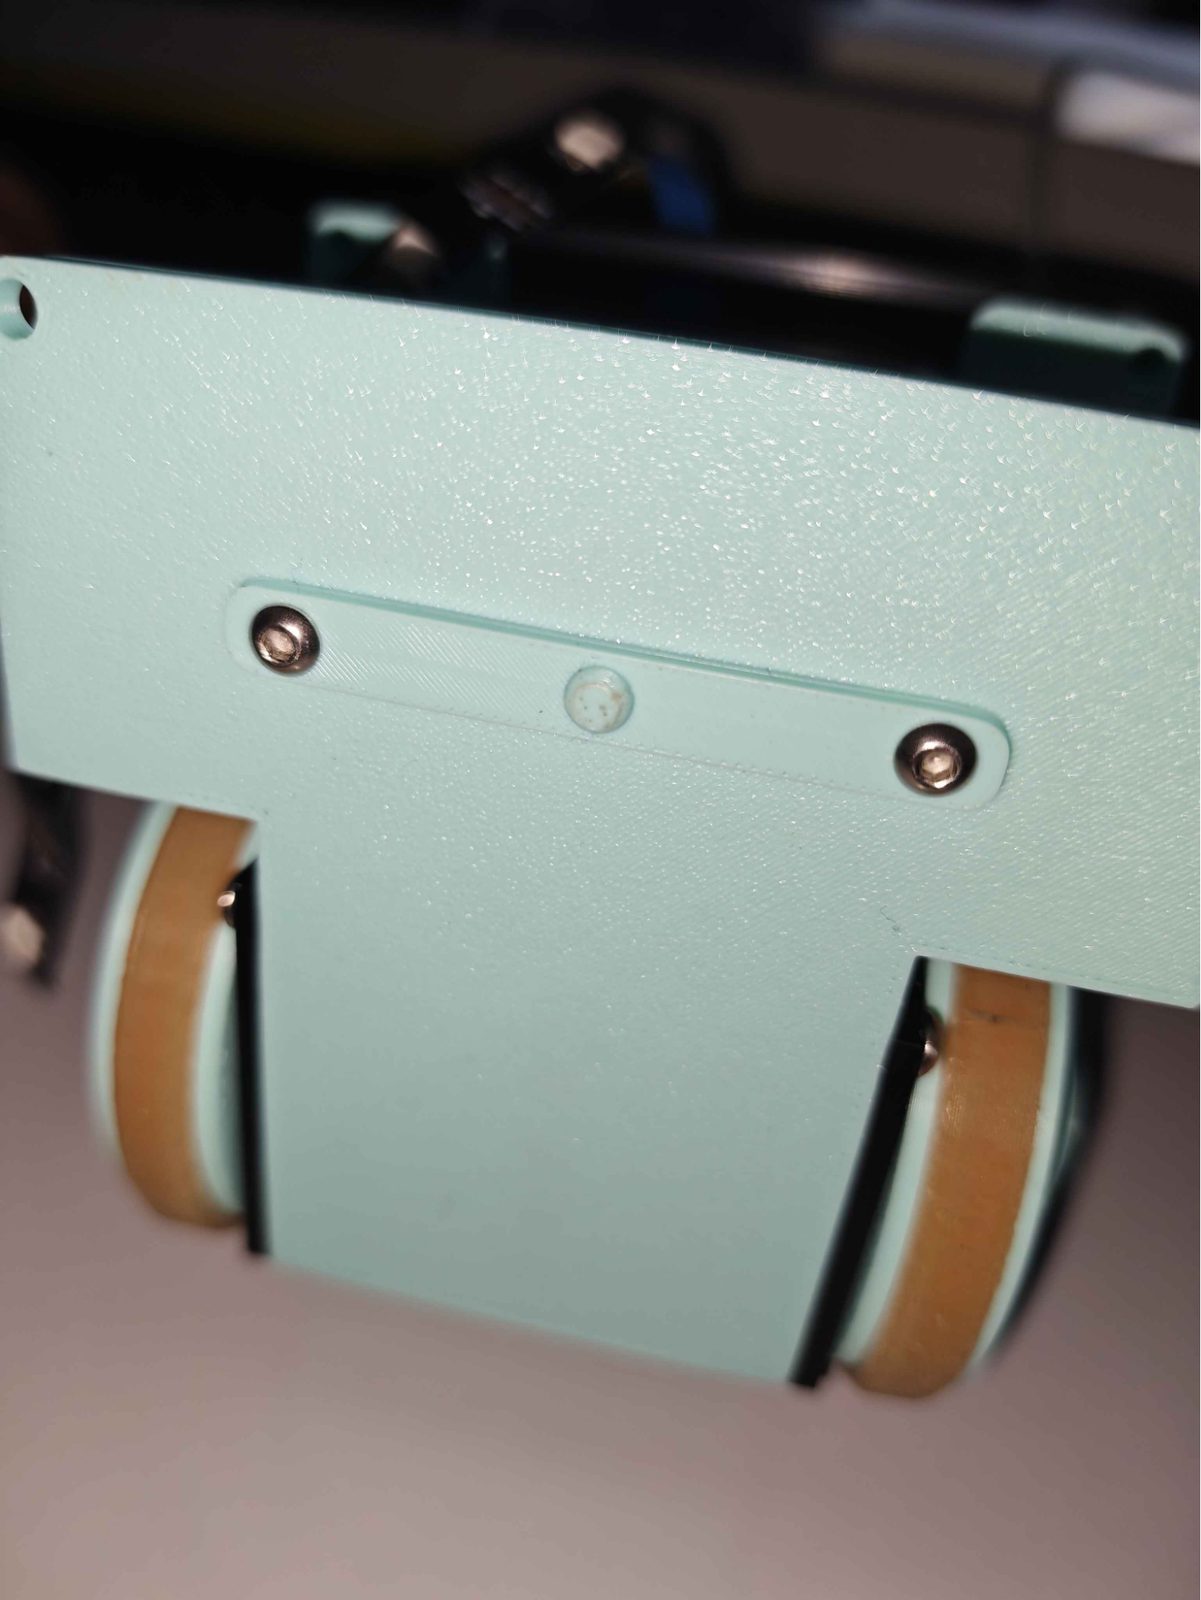 RouesBille folle en PLA détruite : les têtes de vis en appuiLe support « bille folle » en PLA n'a tenu que 5 minutes. Le châssis posé sur les têtes de vis s'avère une bonne solution.
- CatapulteConcept de catapulte embarquéeUne catapulte à ressort au centre de chaque PAMI, chargée à la main et libérée par un servomoteur.
-
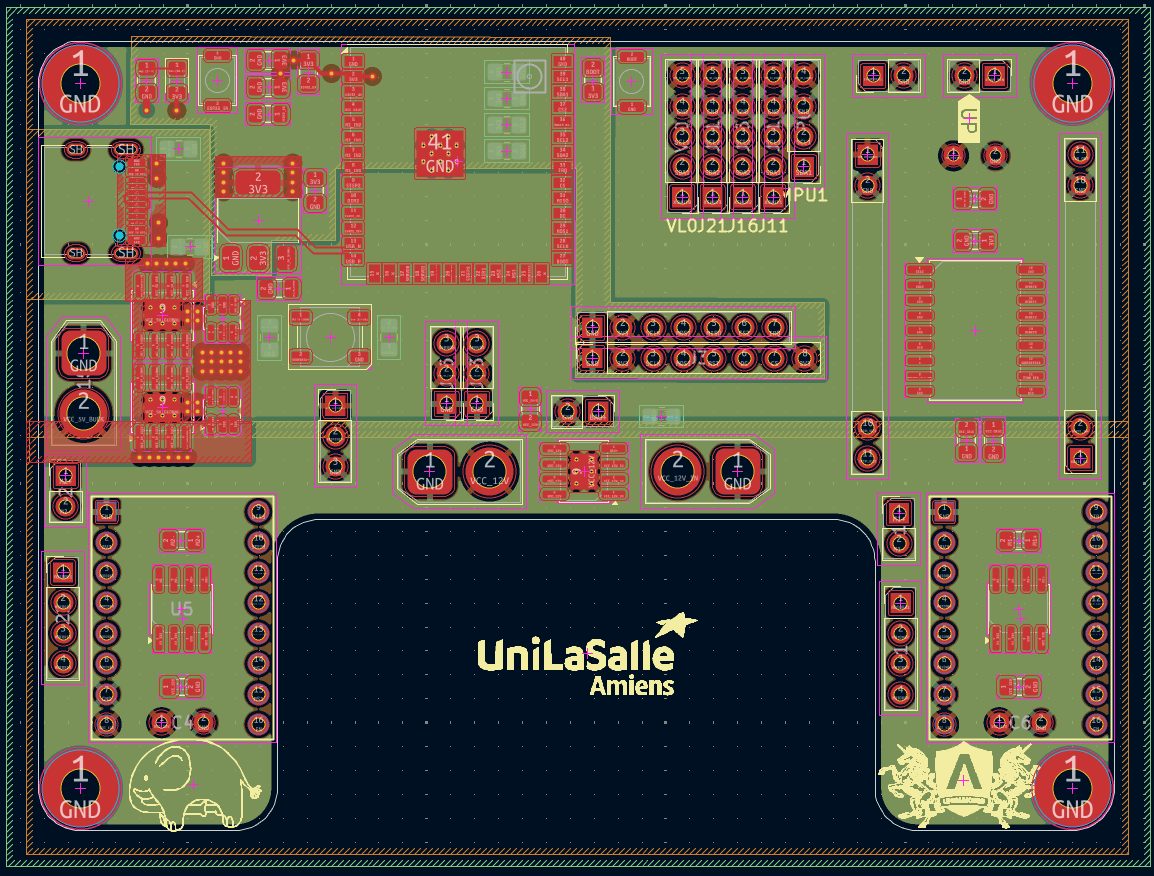 ÉlectroniqueNouvelle carte PAMI en 4 couchesUne nouvelle carte est en préparation : strict nécessaire et 4 couches, pour gagner de la place et simplifier le câblage.
- AlimentationChoix de la batterie en coursLe choix dépendra du courant instantané et du couple des NEMA 17. Une batterie d'appareil photo 7 V rechargeable en USB-C est envisagée.
- CapteursMPU déplacé au-dessus des moteursLe MPU passe au-dessus des NEMA. Le champ magnétique des moteurs ne dégrade pas la précision, et un seuil de 1° limite le drift.
-
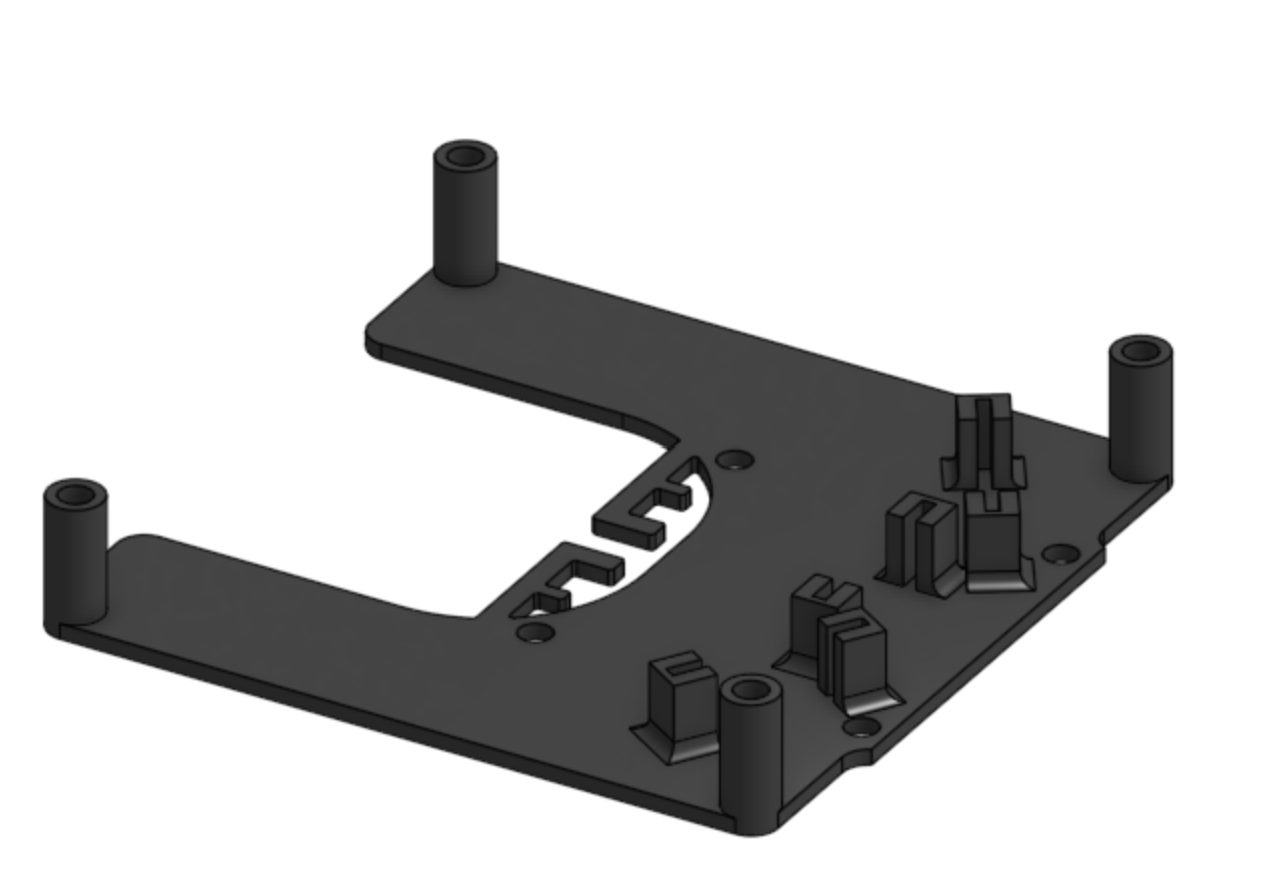 ChâssisPlateforme au-dessus des NEMA 17 et support batterie raccourciLa plateforme se fixe au-dessus des NEMA 17, relie la carte au châssis et loge 3 capteurs ToF. Le support batterie est raccourci.
-
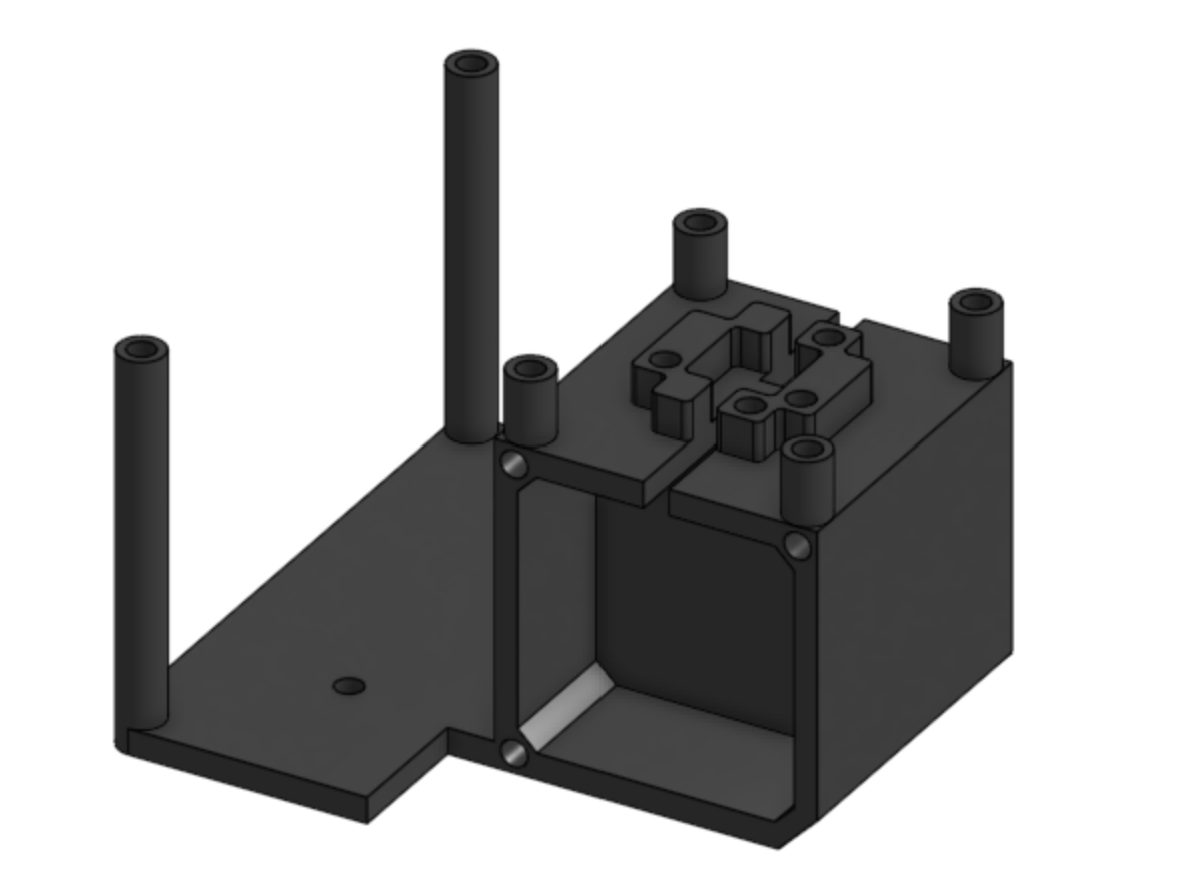 ChâssisRefonte complète du châssis, moteurs encastrésSupports de capteurs trop fragiles, fixations peu solides : le châssis repart de zéro, avec des moteurs encastrés dans une boîte.
-
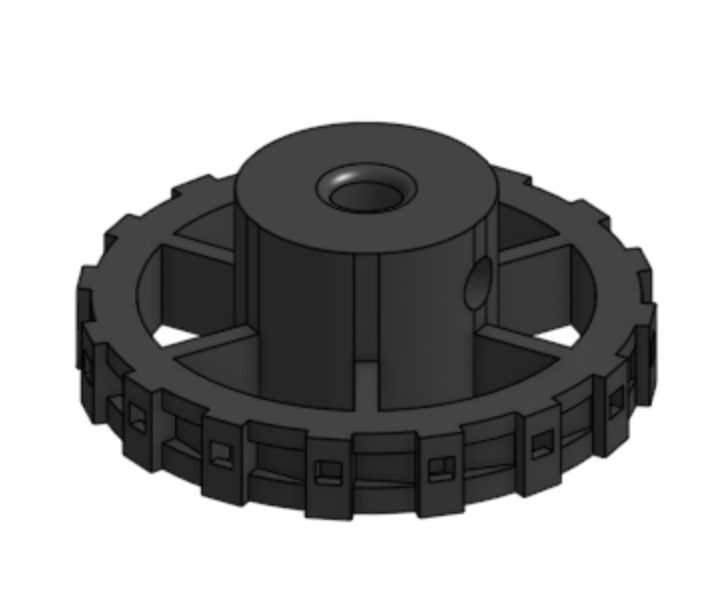 RouesNouveau moyeu et moule refait de zéroLe moyeu ne tenait pas assez le pneu. La tolérance est corrigée et le moule repris de zéro pour limiter les fuites.
-
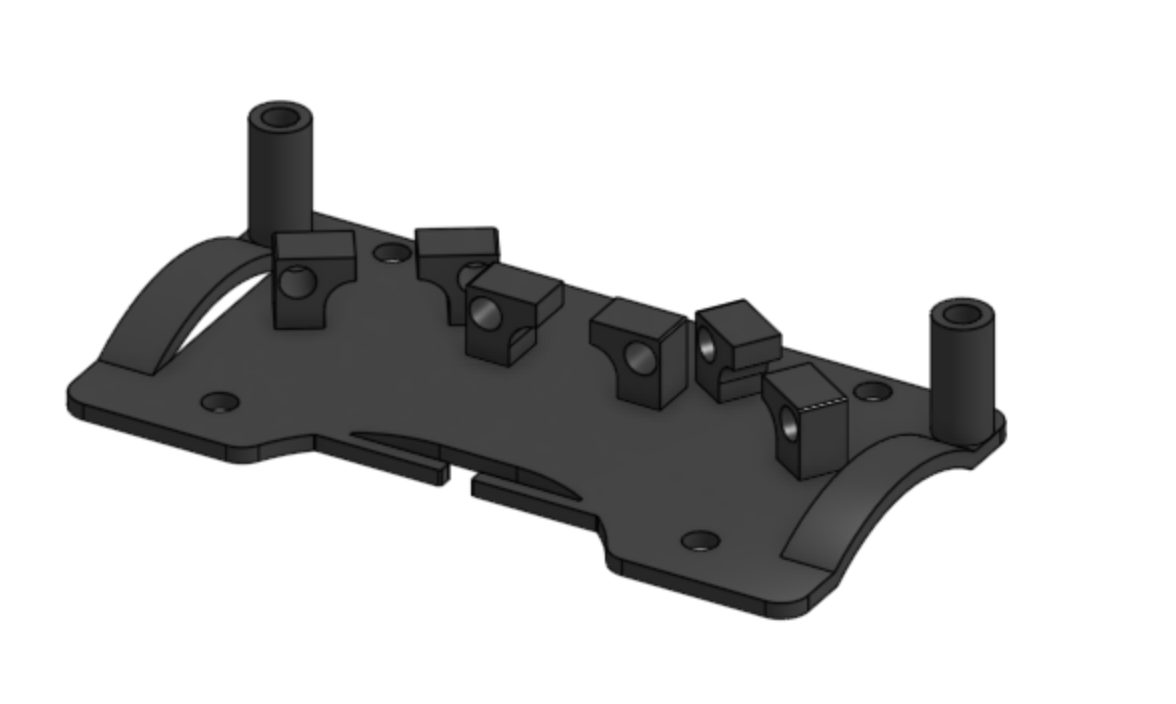 CapteursNouvelle orientation des capteurs ToFOn touchait les capteurs en serrant les vis : la plateforme change leur orientation et les recule de 5 mm.
- ÉlectroniqueConnecteur NEMA cassé et ressertiLe connecteur d'un moteur a cassé. Le câble a été resserti avec une gaine pour mieux tenir dans le temps.
-
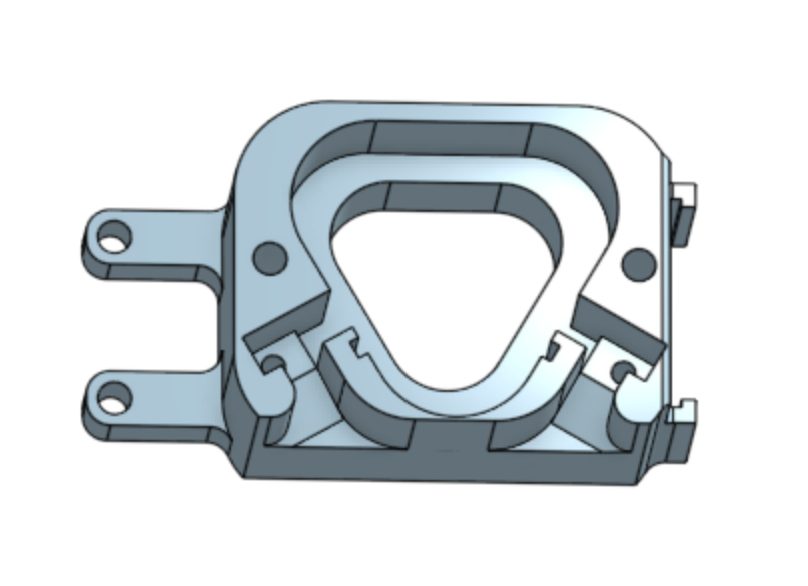 ChâssisRetouches : support batterie rehaussé, support écran à élargirLe haut de la batterie tape contre le PCB : le support batterie est rehaussé de 1 cm. Le support écran reste à élargir de 3 mm.
-
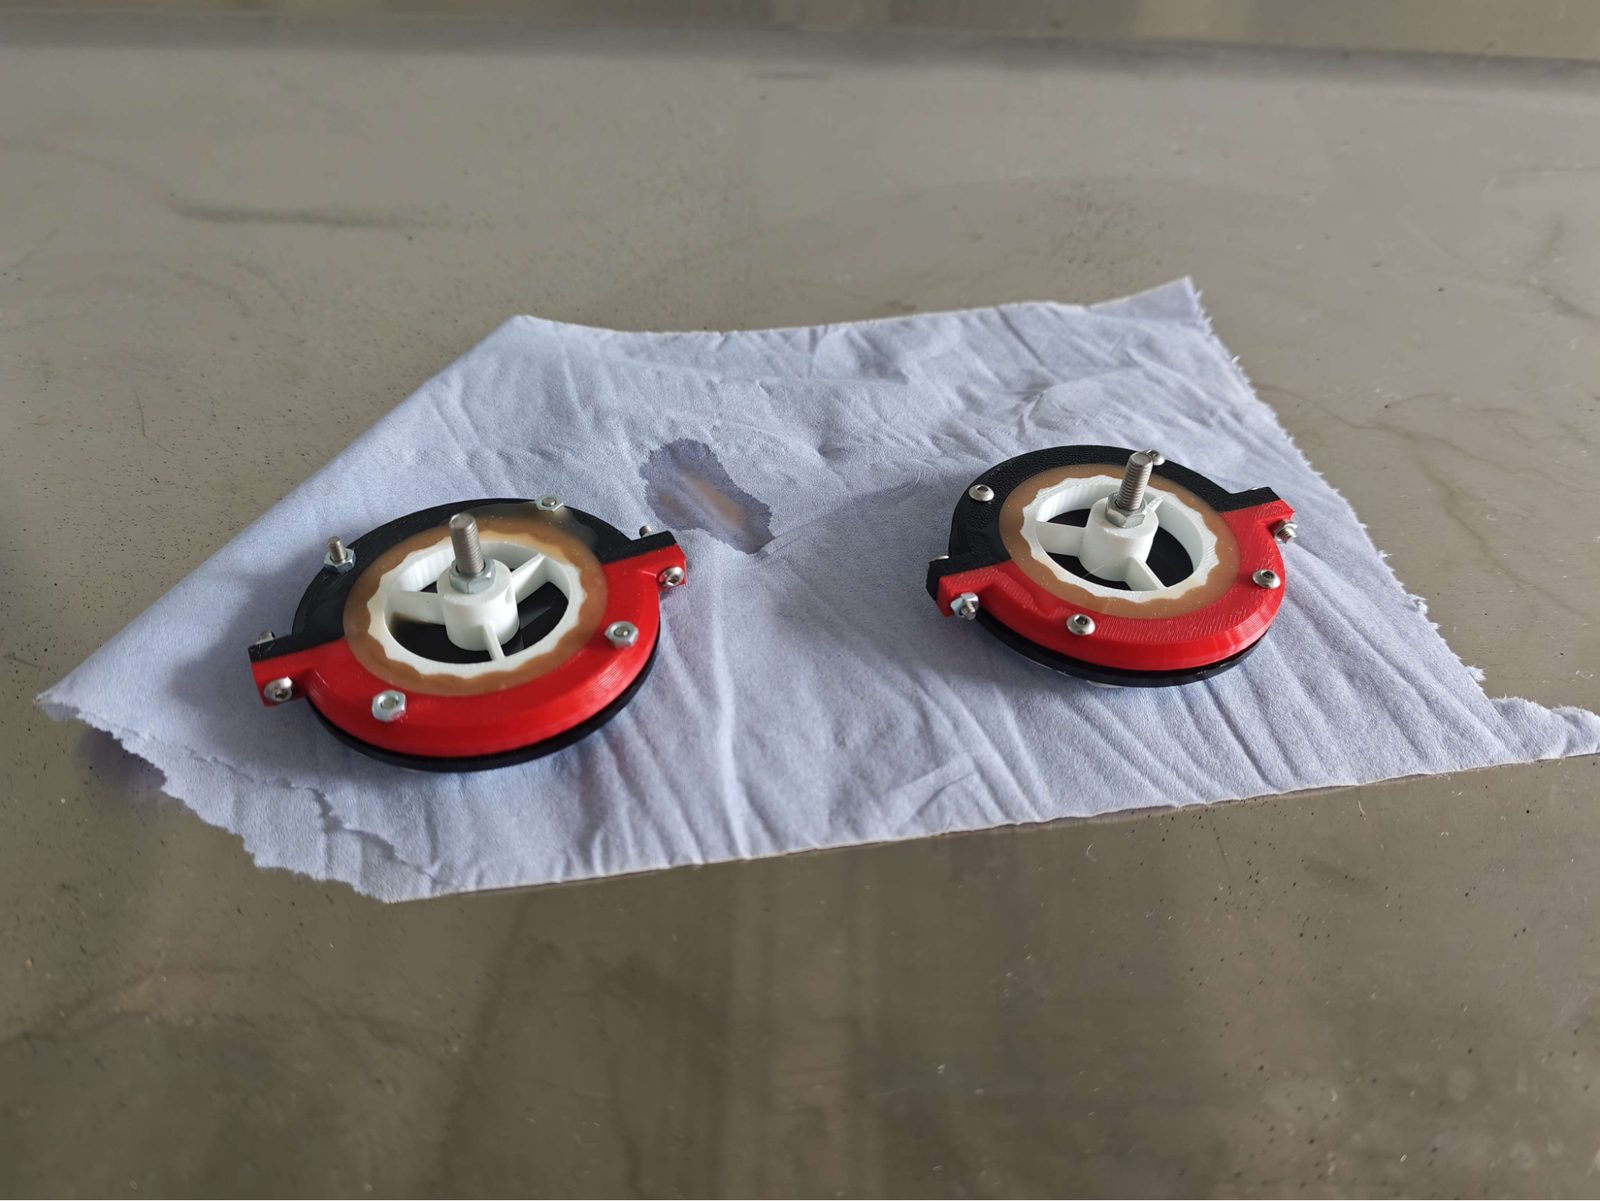 RouesPremier moule pour les rouesPremier essai de moulage des roues en silicone, moule monté puis silicone versé.
-
 FirmwareFirmware réorganisé en componentsLa première version sans classes multipliait les fichiers. Le code passe en « components », un dossier par fonction, et la config de la carte va dans pamiboard.h.
- AlimentationLa batterie se vide vite : mesure de consommationLa batterie semble se vider rapidement, mais l'ampèremètre ne montre pas de consommation excessive.
- ÉlectroniqueSertissage et câblage complet sur le PCBTous les câbles sont sertis et branchés. Leur nombre rend le câble management compliqué.
-
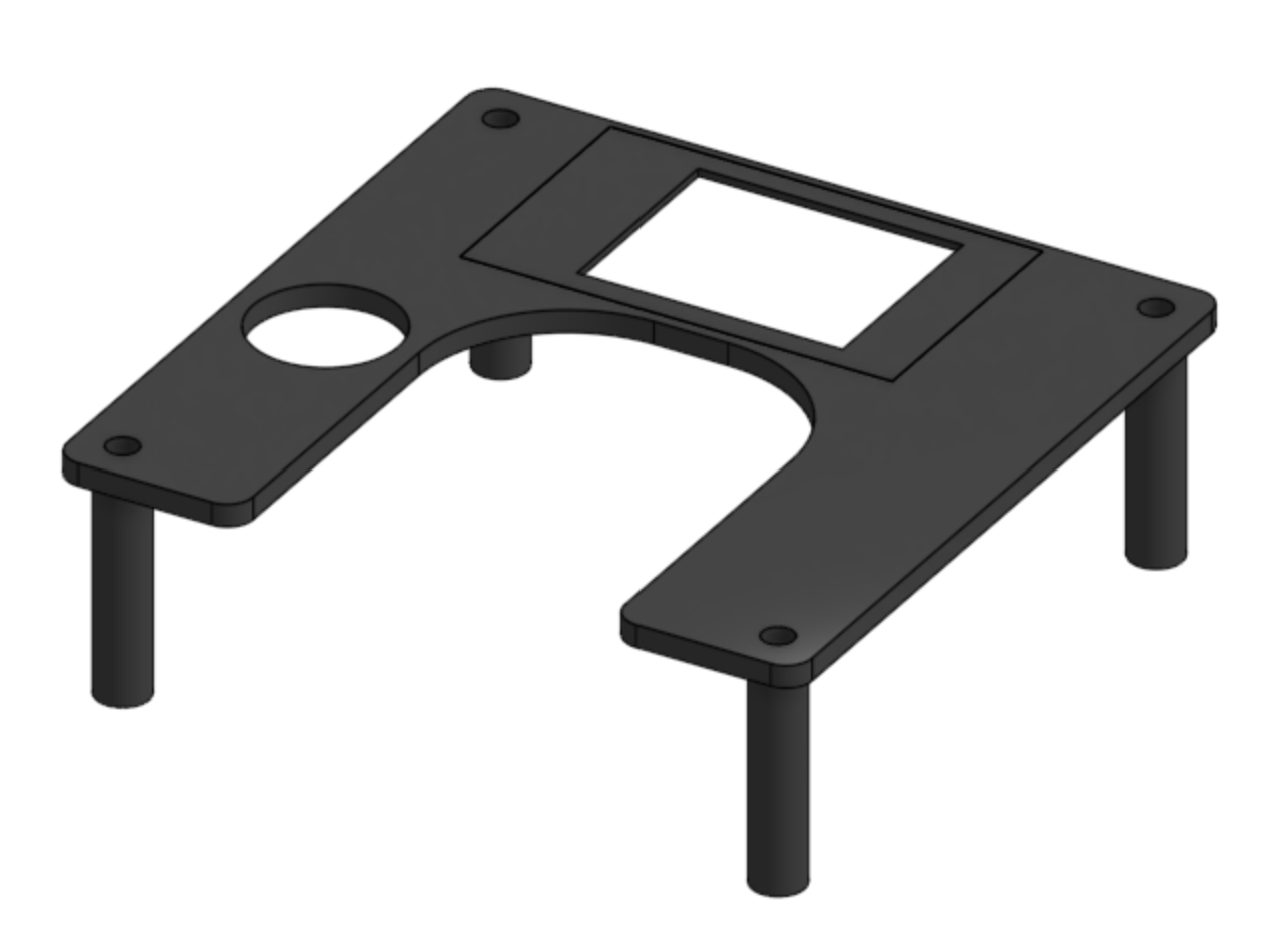 ChâssisToit du robot et support de l'écranLe toit ferme le robot et porte l'écran. Trop haut au départ, il a été abaissé de 1 cm.
-
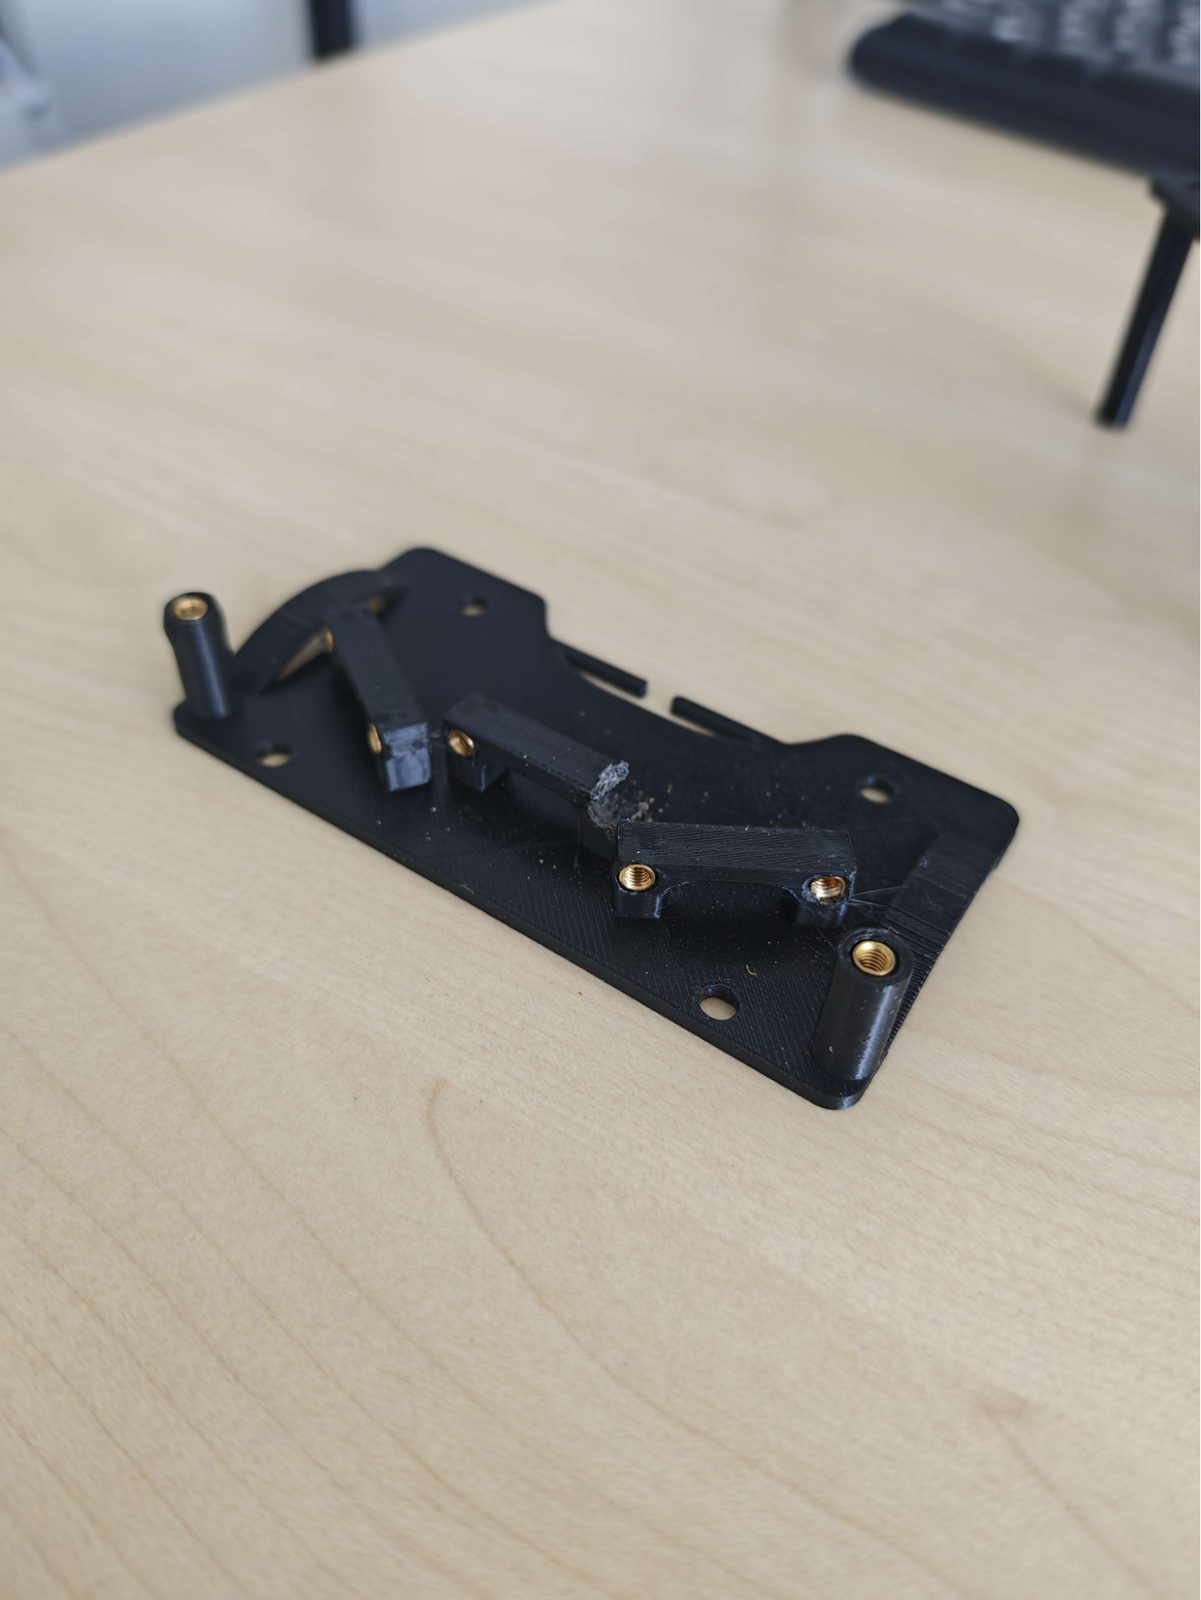 ChâssisPlateforme de fixation de la carteDeux vis de la carte tombaient dans le vide à cause des roues : une plateforme fixée au châssis reprend la carte, puis les capteurs ToF.
-
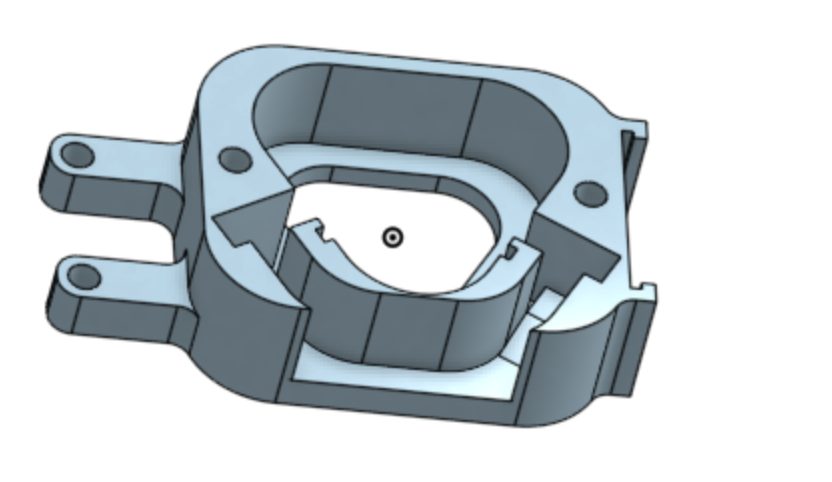 ChâssisSupport batterie compact à contacts métalliquesSupport moins large et moins haut, avec des barrettes métalliques pour le contact, puis adapté pour porter le buck et le MPU.
-
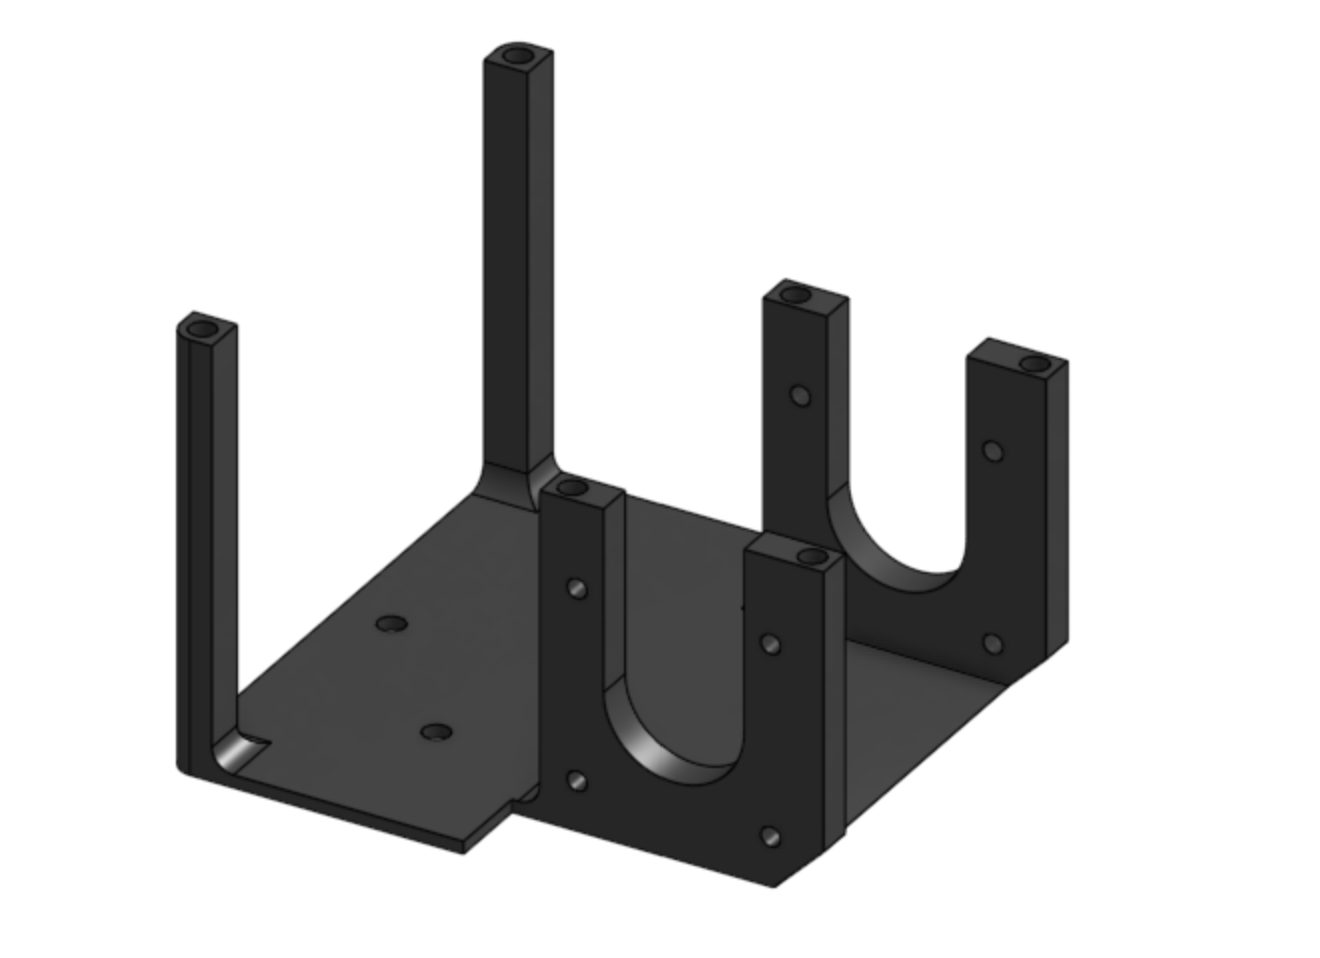 ChâssisPremier châssis sans murs pour placer les élémentsUn châssis sans murs sert à positionner les éléments. Il a fallu plusieurs versions pour régler les alignements.
-
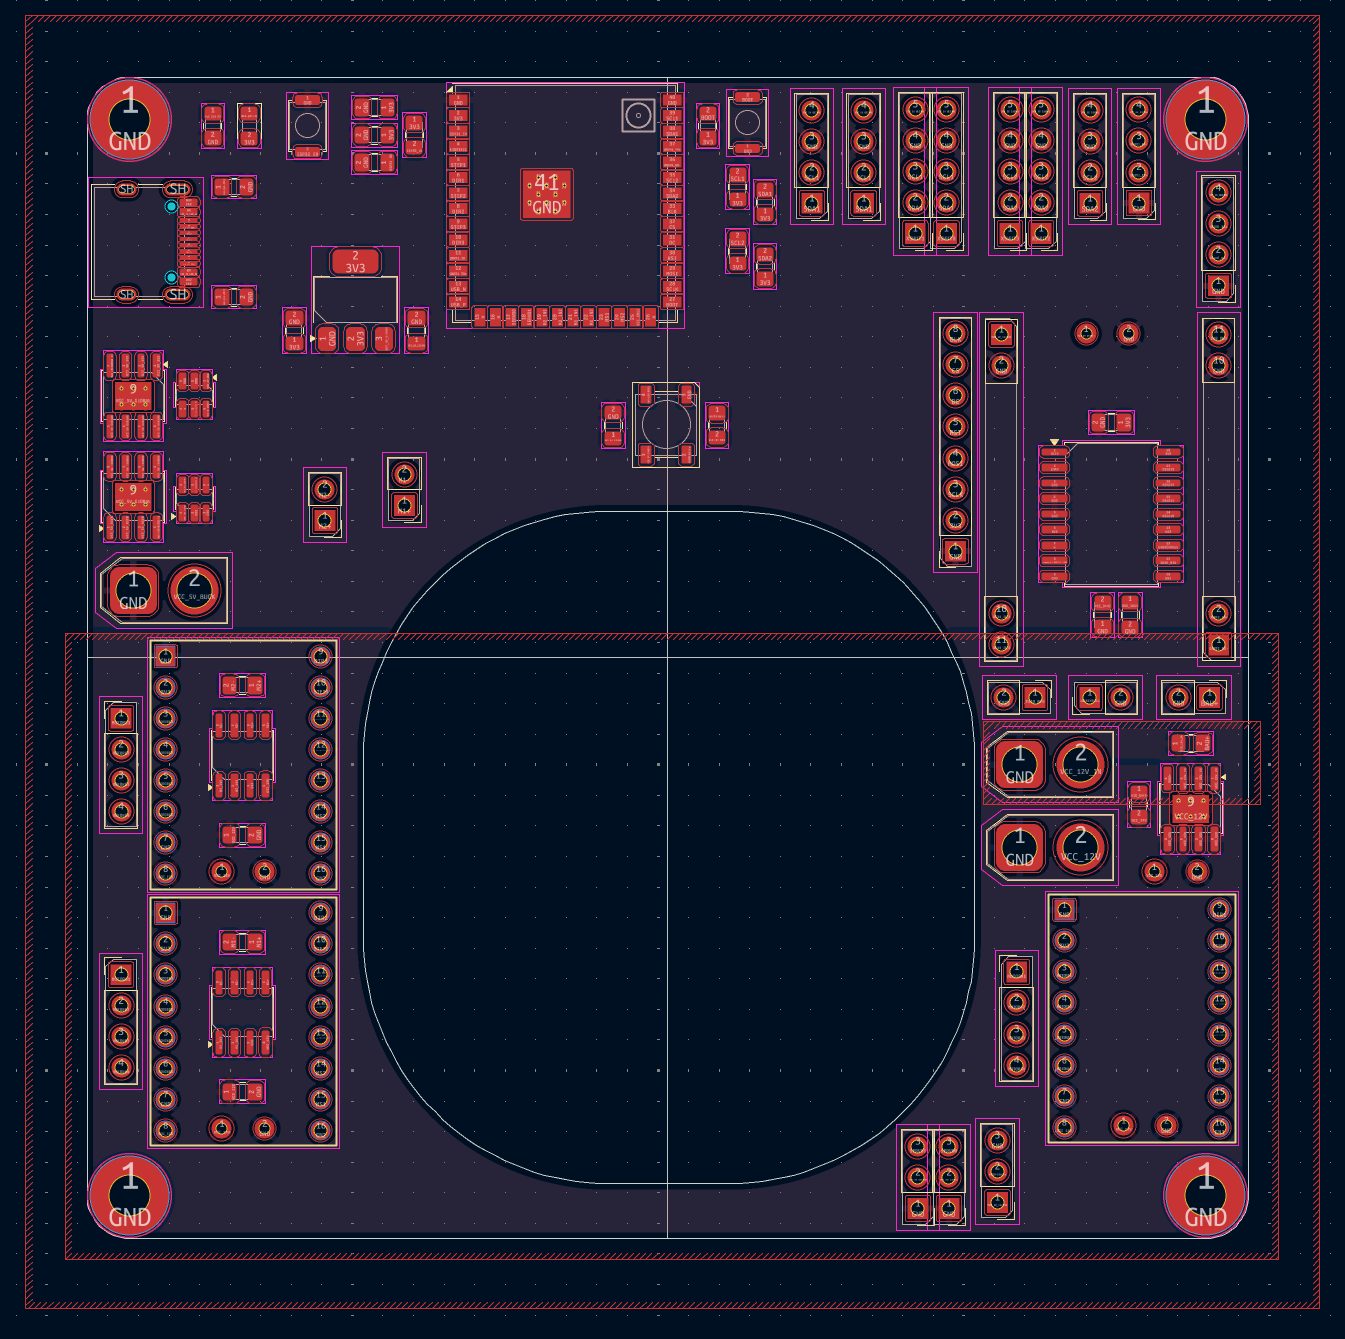 ÉlectroniquePremière carte ESP32-S3 : la batterie traverse le PCBLe PCB reprend la base des cartes des années précédentes, avec une nouveauté : la batterie passe au travers.
Points ouverts
Les sujets qui ne sont pas encore tranchés. Ils sortent du tableau une fois la décision prise.
| Sujet | État |
|---|---|
| Câble management | Trop de câbles. Prévoir un guidage, la nouvelle carte doit aussi aider. |
| Nouvelle carte 4 couches | En préparation. |
| Supports capteurs ToF | Pas assez solides sur la première version, vis extérieures inaccessibles. |
| Capteurs ToF à 35° | Frôlent un pilier du châssis, bloque les tests d’évitement. |
| Support écran élargi de 3 mm | À faire. |
| Autonomie de la batterie | Pas de consommation excessive mesurée, batterie en fin de vie à confirmer. |
| Choix de la batterie | En cours, selon courant instantané et couple des NEMA 17. |
| Appui au sol | Têtes de vis à la place de la bille folle : idée à valider. |
| Catapulte | Au stade de concept. |