Journal du robot principal
Journal de bord du robot principal. Chaque log ci-dessous ouvre une page qui détaille le sujet.
3 logs · dernière entrée le 7 novembre 2026
-
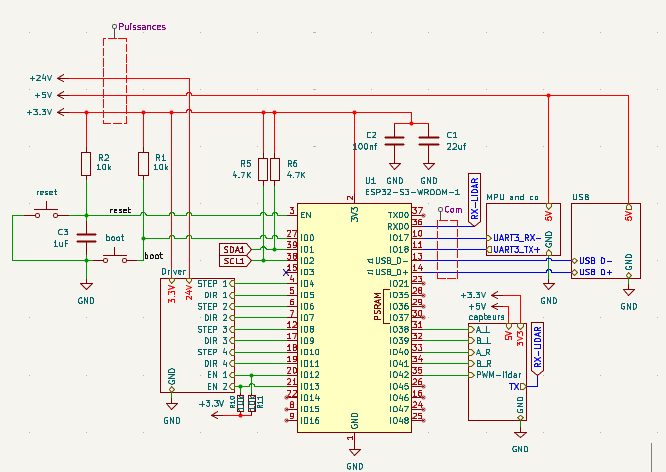 ÉlectroniqueLancement de la carte électronique custom du robot principalLe robot principal aura sa propre carte, conçue sous KiCad sur le même modèle que la carte PAMI 2027. Le microcontrôleur et les principaux blocs du schéma sont choisis.
-
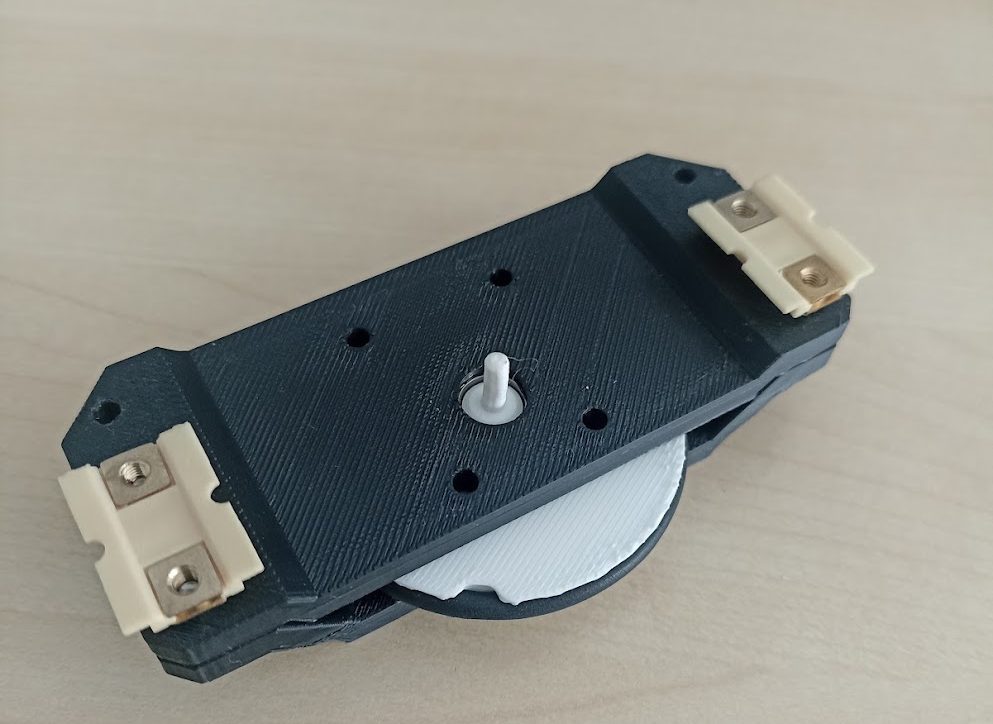 MécaniqueTest du module encodeur : problèmes relevés et développement de la v2Le test du module encodeur révèle cinq problèmes, dont un rail trop permissif et un axe trop fragile. Une v2 corrigée est développée.
-
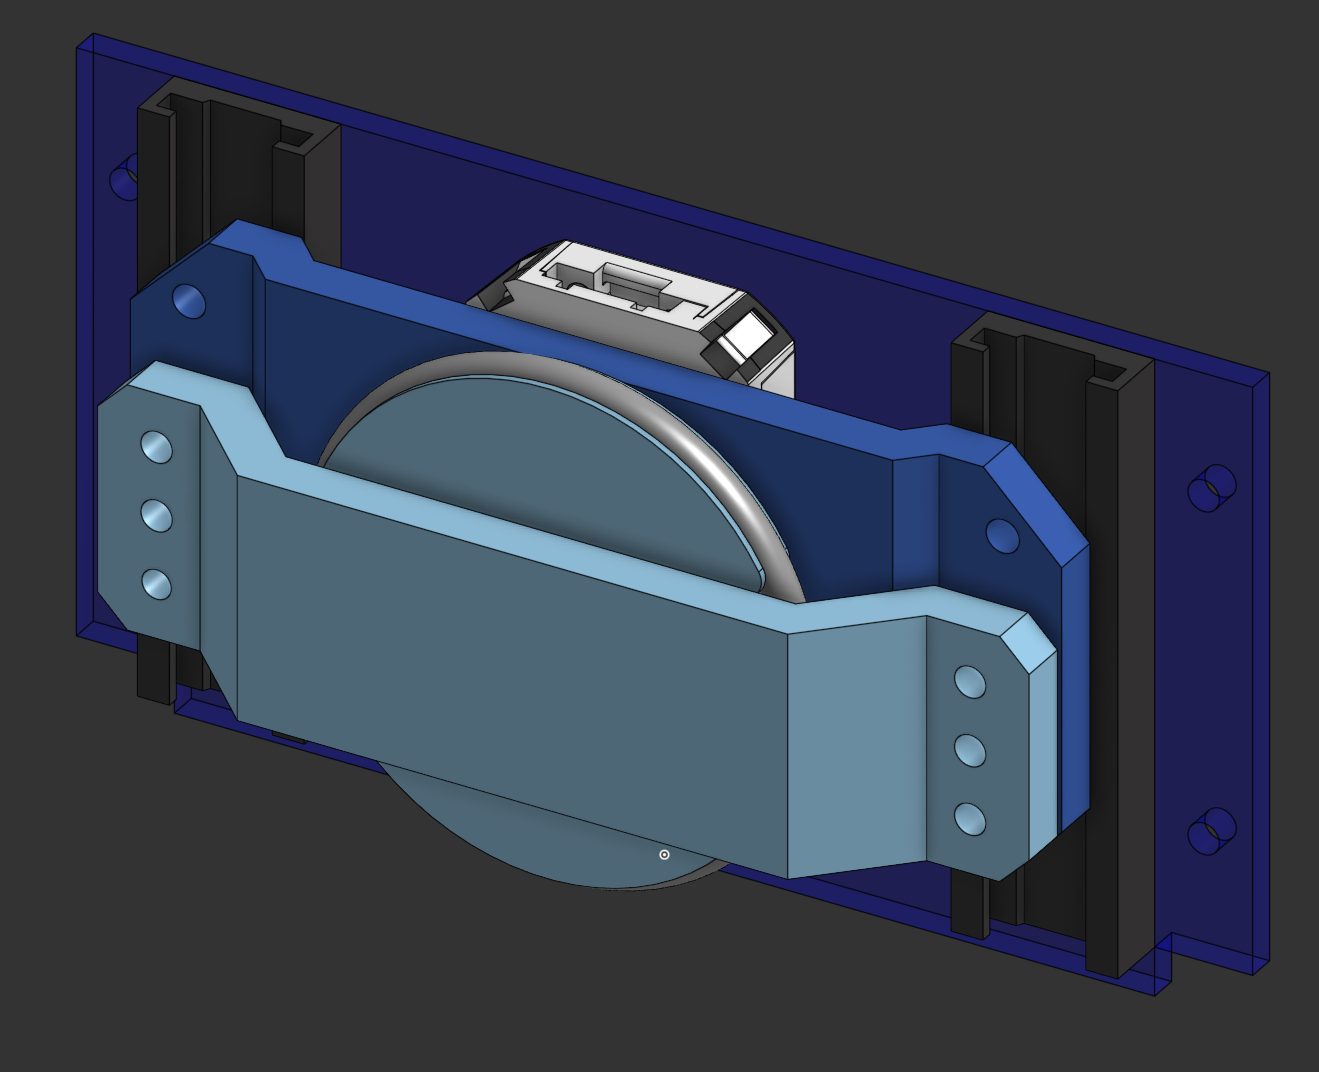 MécaniqueDéveloppement du module encodeur pour l'asservissement en positionPremier module encodeur du robot : un encodeur AMT 102-V, une roue codeuse et deux rails igus qui maintiennent le contact avec le sol.
Points ouverts
Les sujets qui ne sont pas encore tranchés. Ils sortent du tableau une fois la décision prise.
| Sujet | État |
|---|---|
| Module encodeur v2 | Développée le 2026-10-22, aucun test noté pour l’instant. |
| Roulement du module encodeur | Il ne peut pas être sorti manuellement ; aucune correction notée. |
| Carte électronique | Schéma commencé le 2026-11-07 ; restent les extensions I2C, les switchs, les écrans et la partie puissance. |