Lancement de la carte électronique custom du robot principal
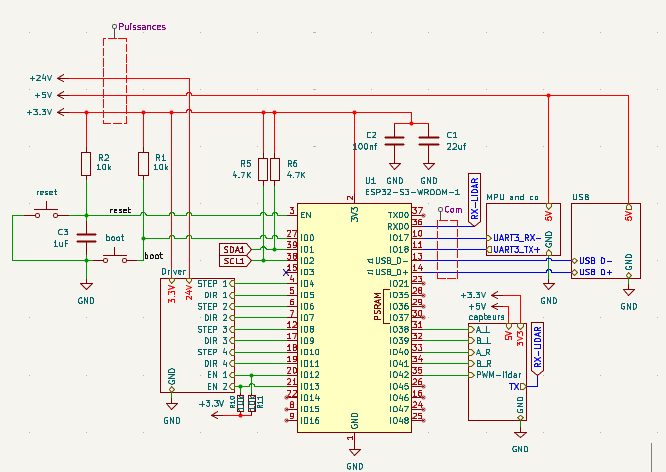
Le robot principal aura sa propre carte, conçue sous KiCad sur le même modèle que la carte PAMI 2027. Le microcontrôleur et les principaux blocs du schéma sont choisis.
Constat : le robot n’a encore aucune électronique. Jusqu’ici, la piste étudiée était d’utiliser des cartes du marché.
Problème : une carte du marché ne répond jamais entièrement aux attentes et obligerait à écrire le code de zéro.
Décision :
- carte custom sous KiCad, qui reprend la logique de la carte PAMI ;
- microcontrôleur : ESP32-S3-WROOM-1 ;
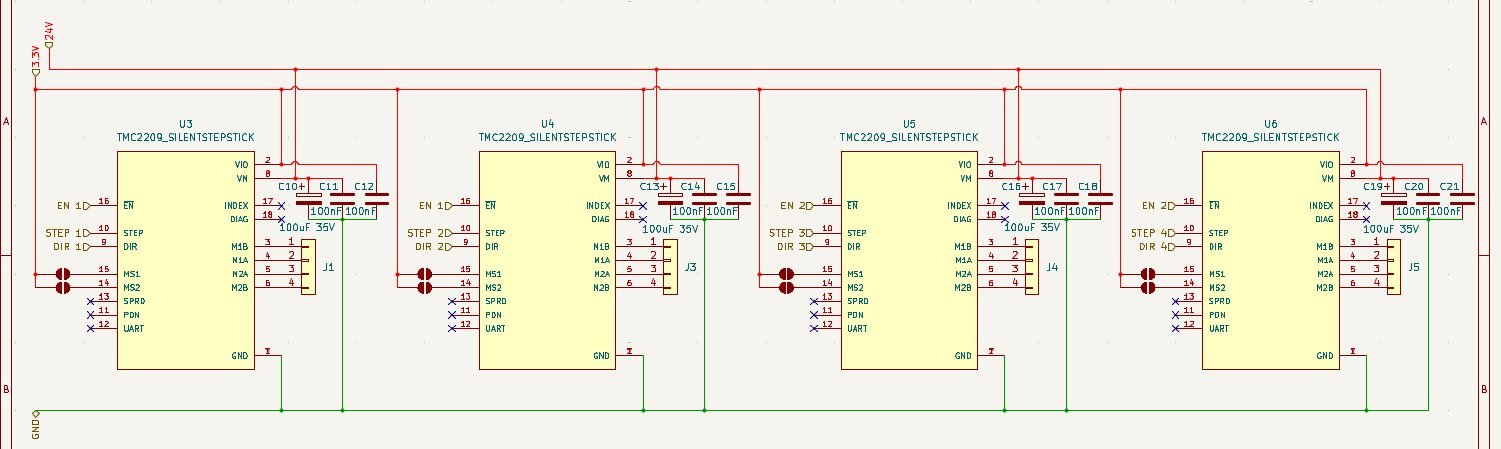
- 4 drivers pas à pas TMC2209 ; l’empreinte compatible avec les drivers BTT EZ est abandonnée ;
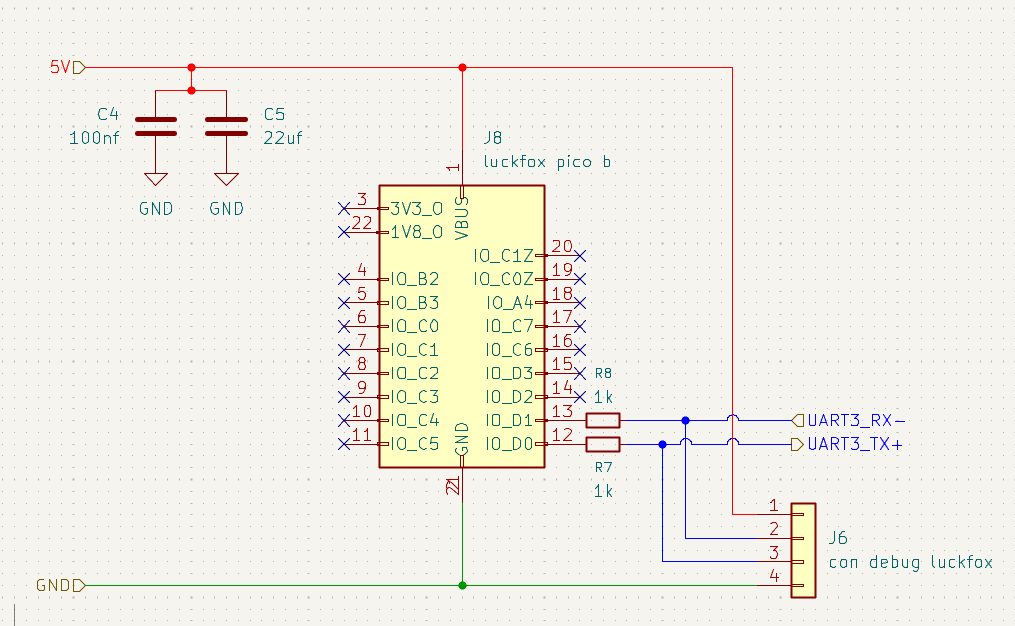
- Luckfox Pico Mini B, un MPU compact qui apporte plus de puissance de calcul ;
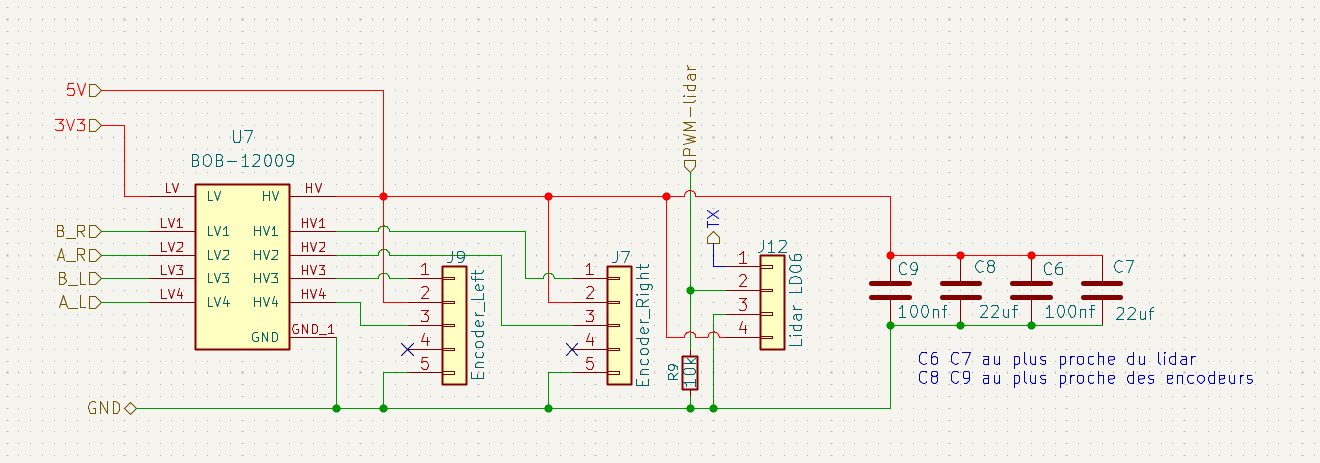
- lidar LD06 lu directement par l’ESP32, sans pilotage de la vitesse ;
- codeurs AMT102-V, sans utiliser l’index X. Le lidar et les codeurs sont regroupés dans une feuille hiérarchique « capteurs ».
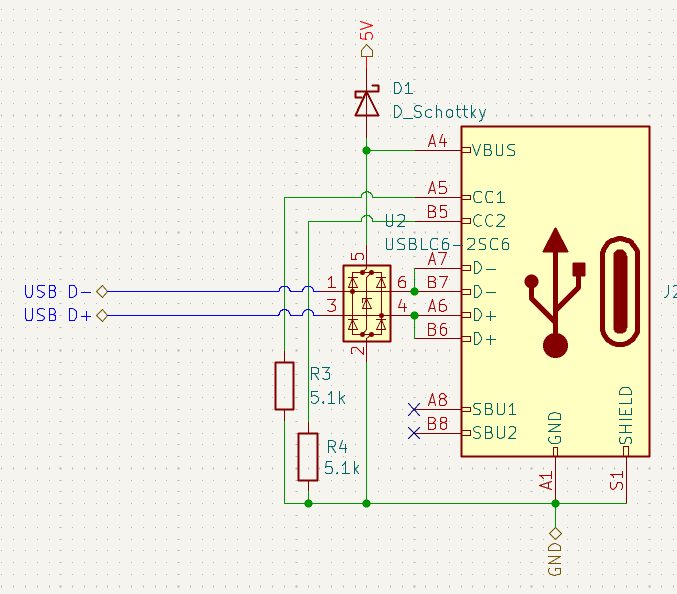
Résultat : le schéma est commencé, en partant du microcontrôleur. Le projet KiCad est dans ecad/robot principal/head V1/. L’ESP32 et le Luckfox communiquent par l’UART3 (IO17 et IO18 de l’ESP32), à travers des résistances de 1 kΩ, avec un connecteur de debug pour le Luckfox. Le port USB-C, relié à l’USB de l’ESP32, est protégé par un USBLC6-2SC6, avec une diode Schottky sur VBUS et des résistances CC de 5,1 kΩ.
À prévoir : intégrer les extensions I2C, les différents switchs et écrans, ainsi que la partie puissance.