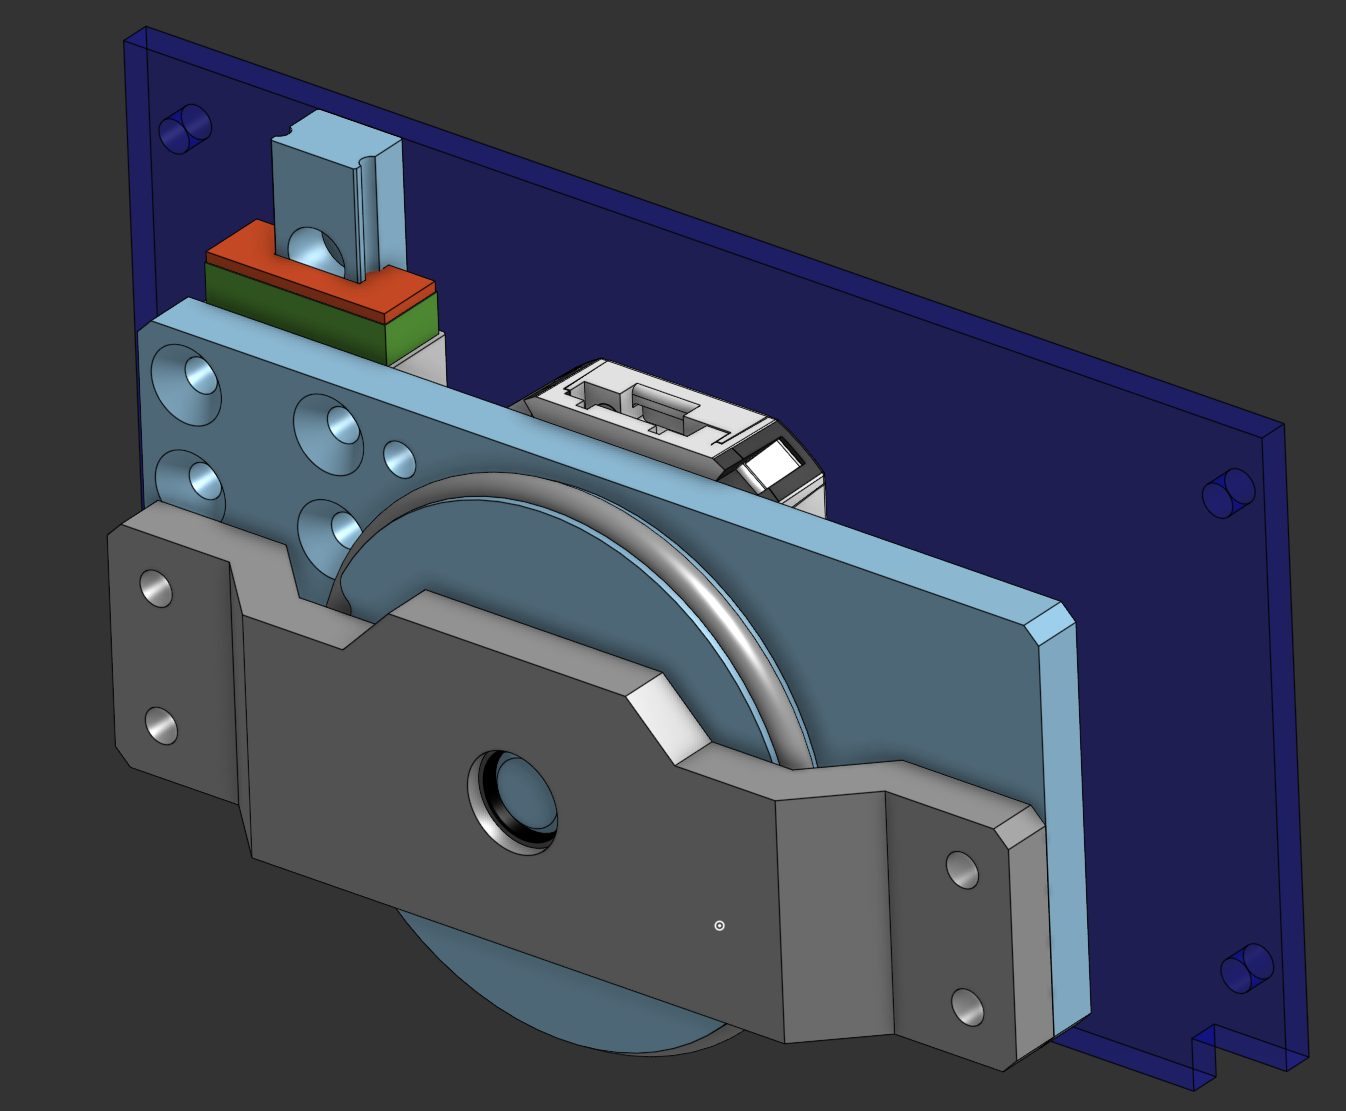
Test du module encodeur : problèmes relevés et développement de la v2
Le test du module encodeur révèle cinq problèmes, dont un rail trop permissif et un axe trop fragile. Une v2 corrigée est développée.
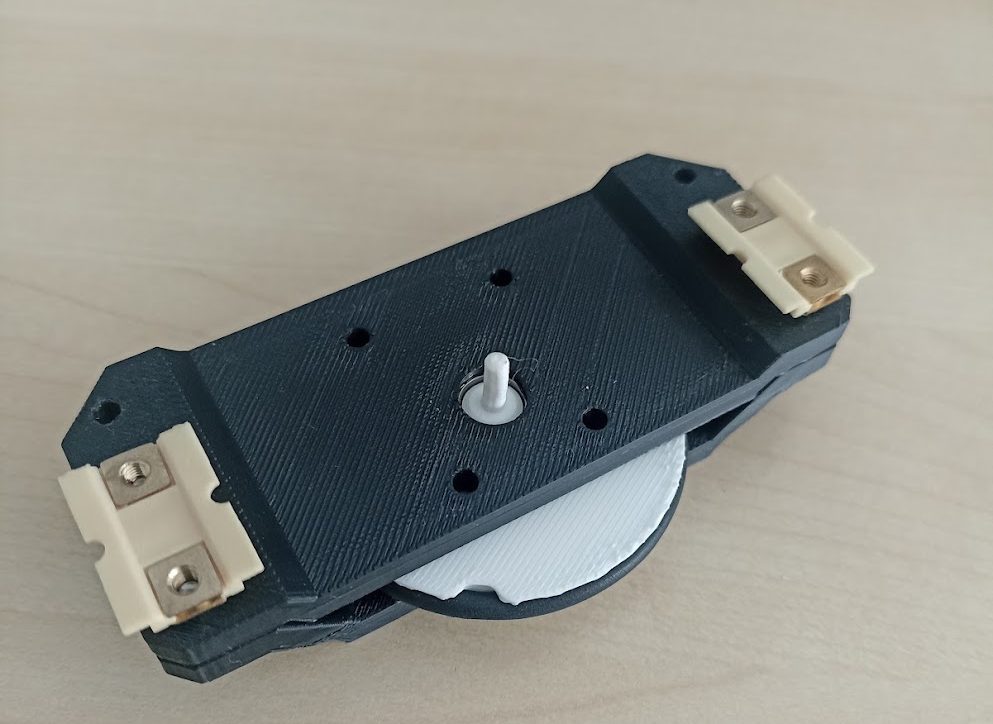
Problème : le test du module a mis en évidence plusieurs défauts :
- le rail est trop permissif ;
- il y a trop de tolérance, ce qui crée un frottement entre la roue et le support ;
- l’axe entre la roue et l’encodeur est trop fragile ;
- les ressorts sont mal positionnés ;
- le roulement ne peut pas être sorti manuellement.
Décision : les corrections retenues sont :
- passer sur un rail prismatique ;
- réduire les tolérances de la roue ;
- augmenter le diamètre de l’axe ;
- déplacer le ressort près de l’encodeur.
Résultat : une v2 corrigée a été développée.