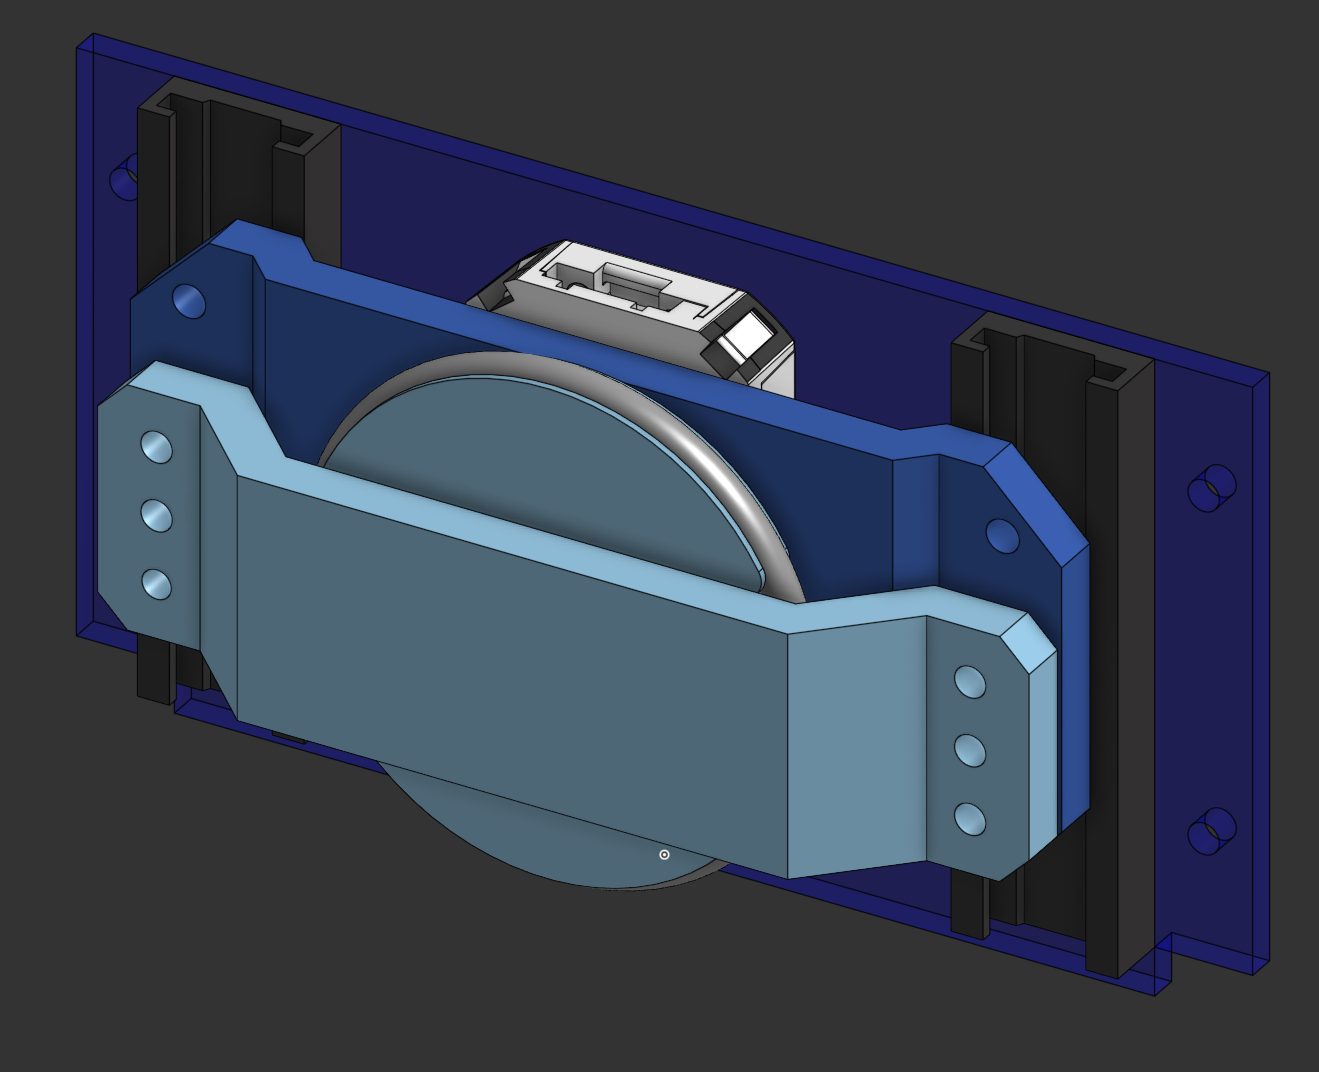
Développement du module encodeur pour l'asservissement en position
Premier module encodeur du robot : un encodeur AMT 102-V, une roue codeuse et deux rails igus qui maintiennent le contact avec le sol.
Objectif : développer le module encodeur qui sert à l’asservissement en position du robot.
Constat : le module comprend :
- un encodeur AMT 102-V ;
- deux rails igus avec leurs chariots, pour le glissement vertical qui garantit un contact permanent entre le sol et la roue codeuse ;
- une roue codeuse avec un joint torique pour assurer l’adhérence au sol, et un axe qui la relie à l’encodeur ;
- deux pièces de support qui assemblent ces éléments et intègrent deux roulements chargés de supporter la roue codeuse.